

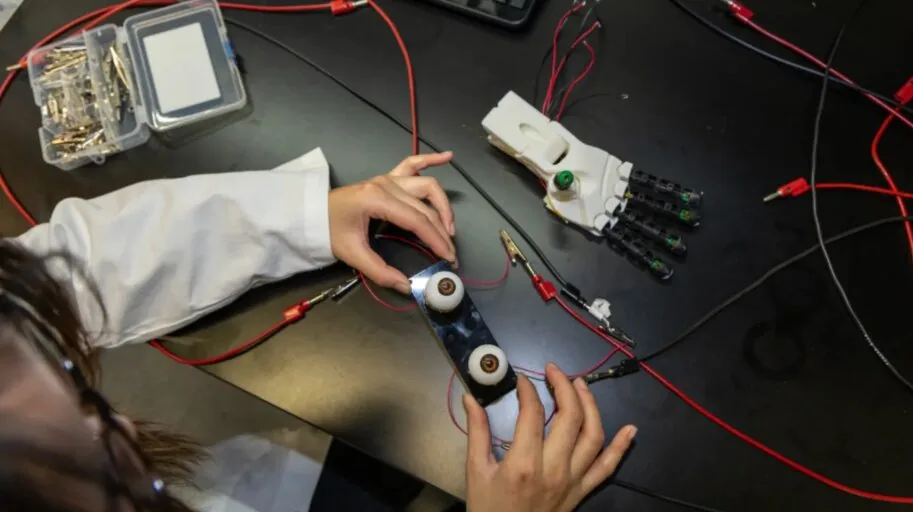
مهندسان دانشگاه پنسیلوانیا نوعی عضله مصنوعی انعطافپذیر ساختهاند که به رباتها امکان میدهد حرکات ظریف و کنترلشدهای مانند نواختن پیانو و حرکت دادن چشمها را انجام دهند.
همشهری آنلاین، فرخنده رفائی: روباتهای انساننما در سالهای اخیر در راه رفتن، دویدن و حتی اجرای حرکات آکروباتیک پیشرفت چشمگیری داشتهاند، اما انجام بسیاری از حرکات ظریف انسانی همچنان برای آنها دشوار است. اکنون گروهی از پژوهشگران با الهام از عضلات کوچک بدن انسان، سامانهای از عضلات مصنوعی ساختهاند که میتواند کنترل دقیقتری بر حرکات انگشتان و چشمهای روباتها فراهم کند.
به گزارش پاپیولار ساینس، این فناوری که در پژوهشی منتشرشده در نشریه Advanced Functional Materials معرفی شده، بر پایه الیاف انعطافپذیری ساخته شده است که از الاستومرهای کریستال مایع، گرافن و یک سیمپیچ بسیار نازک مسی تشکیل شدهاند. هدف پژوهشگران ساخت عضلاتی بود که برخلاف موتورهای سخت و حجیم رباتهای امروزی، بتوانند حرکات کوچک، دقیق و قابلکنترل را تقلید کنند.
الاستومر کریستال مایع مادهای لاستیکمانند است که با گرم شدن منقبض و منبسط میشود و نقش اصلی عضله را بر عهده دارد. گرافن نیز به تقویت این ساختار کمک میکند تا الیاف ضمن حفظ انعطافپذیری، در برابر کشش و فشار ناشی از حرکت عضلات مخالف مقاومت بیشتری داشته باشند.
با این حال، یک مشکل وجود داشت: عضله پس از گرم شدن و انقباض، هنگام سرد شدن بهتدریج به طول اولیه خود بازمیگشت و نمیتوانست یک موقعیت ثابت را برای مدت طولانی حفظ کند. پژوهشگران برای حل این مشکل، سیمپیچ نازک مسی را داخل الیاف قرار دادند. این سیمپیچ هم نقش گرمکننده دارد و هم مانند حسگر عمل میکند. با اندازهگیری مقاومت الکتریکی آن، سامانه میتواند تغییرات دما را تشخیص دهد و توان گرمایی را در لحظه تنظیم کند تا عضله موقعیت موردنظر خود را حفظ کند.
پژوهشگران برای آزمایش این فناوری، ابتدا آن را در انگشتان یک دست روباتیک چاپ سهبعدی به کار گرفتند. این دست توانست کلیدهای پیانو را با شدتهای مختلف فشار دهد و نیروی واردشده به هر کلید نیز با حسگر اندازهگیری شد.
در آزمایش دوم، الیاف مصنوعی به دو کره چشم روباتیک متصل شدند. این ساختار توانست چشمها را در جهتهای مختلف حرکت دهد و نگاه آنها را با دقت و تکرارپذیری کنترل کند.
گام بعدی پژوهشگران، ترکیب تعداد بیشتری از این عضلات در سامانههای پیچیدهتر است تا روباتها بتوانند حرکات طبیعیتری در صورت و اندامهای خود داشته باشند. آنها همچنین قصد دارند در آینده از بینایی رایانهای مبتنی بر هوش مصنوعی برای هماهنگ کردن این عضلات استفاده کنند.
در همین زمینه، شرکت لهستانی Clone Robotics نیز در سال ۲۰۲۵ ویدئویی از ربات انساننمایی به نام Protoclone منتشر کرد که حرکات بدن آن با استفاده از عضلات مصنوعی و یک سامانه هیدرولیکی الهامگرفته از ماهیچهها و رگهای خونی انسان انجام میشود. این ربات بدون چهره و با ساختاری شبیه اسکلت و عضلات بدن انسان طراحی شده و میتواند بخشهای مختلف بدن خود را حرکت دهد. شرکت سازنده از آن بهعنوان نخستین اندروید عضلانیاسکلتی جهان یاد میکند، هرچند ویدئوی منتشرشده بیشتر نمایشی از یک نمونه اولیه و اثبات امکانپذیری این فناوری است تا معرفی رباتی با قابلیتهای عملیاتی کامل.
این فناوری هنوز در مرحله آزمایشگاهی قرار دارد، اما میتواند مسیر تازهای برای ساخت روباتهایی با حرکات ظریفتر، طبیعیتر و شبیهتر به انسان باز کند.