با داستان مهندسی هوندا و چگونگی ساخت نمونه آزمایشی با اتصال دو نیمه جلویی آکورد برای توسعه فناوری فرمانپذیری چهار چرخ (4WS) آشنا شوید.
مهندسان هوندا در سال ۱۹۸۱ با اتصال بخش جلویی دو دستگاه آکورد، آزمونهای میدانی فناوری فرمانپذیری چهار چرخ را با سرعت و هزینه کمتر پیش بردند.
در نگاه اول، نمونه آزمایشی هوندا که از اتصال دو نیمه جلویی یک آکورد ساخته شده، بیشتر به خودرویی عجیب و غیرمعمول شباهت دارد تا یک پروژه مهندسی جدی. بااینحال، این سازه دستساز یکی از مراحل مهم توسعه فناوری فرمانپذیری چهارچرخ هوندا بود؛ فناوریای که چند سال بعد به یکی از ویژگیهای شاخص نسل جدید هوندا پرلود تبدیل شد.
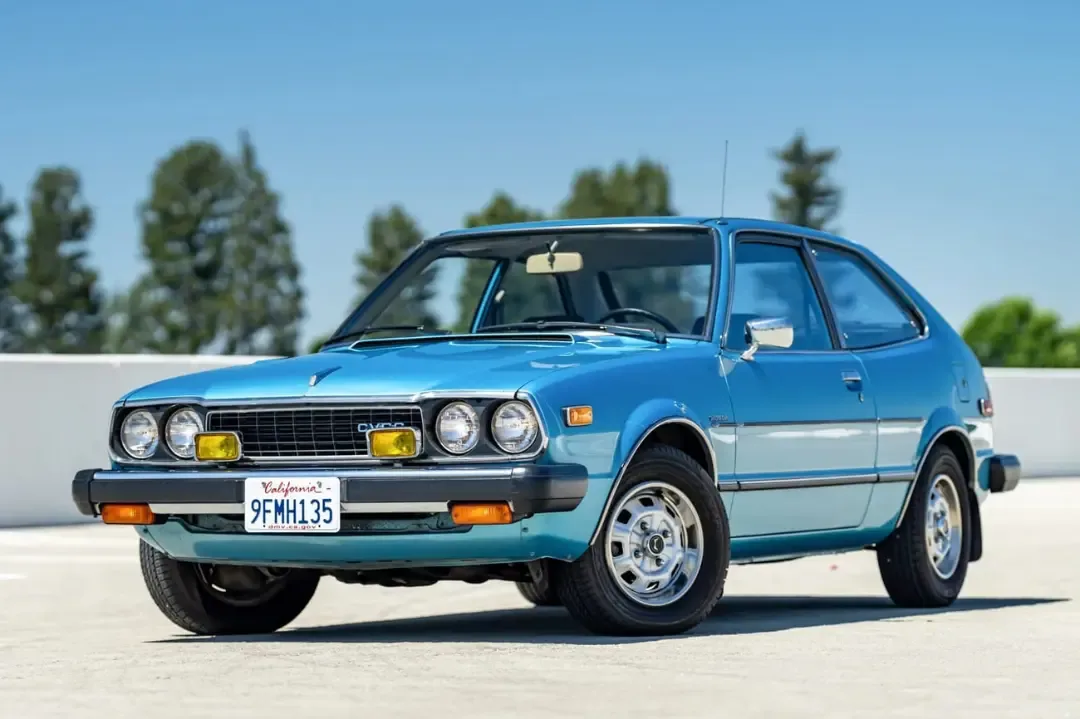
مهندسان ژاپنی برای آزمایش ایدهای تازه، بهجای تغییر ساختار یک خودروی کامل، دو بخش جلویی آکورد را بریدند و از قسمتهای باقیمانده یک نمونه آزمایشی ساختند. اما چرا چنین راهحل نامتعارفی را انتخاب کردند؟
ایدهای برای فرمانپذیر کردن چرخهای عقب
داستان این پروژه به اواخر دهه ۱۹۷۰ بازمیگردد. هوندا در آن دوران، مانند بسیاری از خودروسازان، به دنبال راههایی برای بهبود ایمنی فعال خودروها بود. ایمنی فعال به فناوریها و ویژگیهایی گفته میشود که به راننده کمک میکنند از وقوع تصادف جلوگیری کند؛ از جمله فرمانپذیری بهتر، پایداری بیشتر و توانایی واکنش سریعتر به تغییرات مسیر.
در خودروهای دیفرانسیل جلو که بخش مهمی از محصولات هوندا را تشکیل میدادند، چرخهای جلو وظایف اصلی هدایت و انتقال نیرو را بر عهده داشتند. در مقابل، چرخهای عقب فقط در حرکت خودرو نقش پشتیبان ایفا میکردند و امکان تغییر مسیر نداشتند. همین موضوع ذهن مهندسان هوندا را به خود مشغول کرد: آیا میتوان از چرخهای عقب نیز برای فرمان دادن استفاده کرد و به این ترتیب، توانایی خودرو در مانور و حفظ پایداری را افزایش داد؟
این پرسش در جلسهای پژوهشی در پایان سال ۱۹۷۷ مطرح شد و به شکلگیری ایده سیستم فرمانپذیری چهارچرخ یا 4WS انجامید. در این سیستم، چرخهای عقب نیز متناسب با شرایط رانندگی تغییر زاویه میدهند و خودرو فقط به چرخهای جلو برای تغییر مسیر متکی نیست.
چرا دو نیمه جلویی آکورد به هم متصل شدند؟
پس از شکلگیری ایده اولیه، دو مهندس هوندا به نامهای شویچی سانُو و اوسامو فوروکاوا مسئول بررسی امکان اجرای آن شدند. منابع مالی و نیروی انسانی پروژه محدود بود و هنوز مشخص نبود که چرخهای عقب باید در چه شرایطی و به چه شکلی بچرخند. بنابراین، تیم توسعه ابتدا یک مدل نظری ساخت تا رفتار احتمالی خودرو را بررسی کند.
در ادامه، هوندا با آزمایشگاه اوگوچی در دانشگاه فناوری شیباورا همکاری کرد. این همکاری امکان استفاده از تجهیزات آزمایشگاهی و بررسی دقیقتر رفتار سیستم فرمانپذیری را فراهم کرد. پژوهشگران با کمک یک دستگاه آزمایشگاهی مجهز به دو غلتک موازی، میتوانستند شرایط مختلف حرکت خودرو را شبیهسازی و نسبت مناسب فرمانپذیری چرخهای عقب را بررسی کنند.
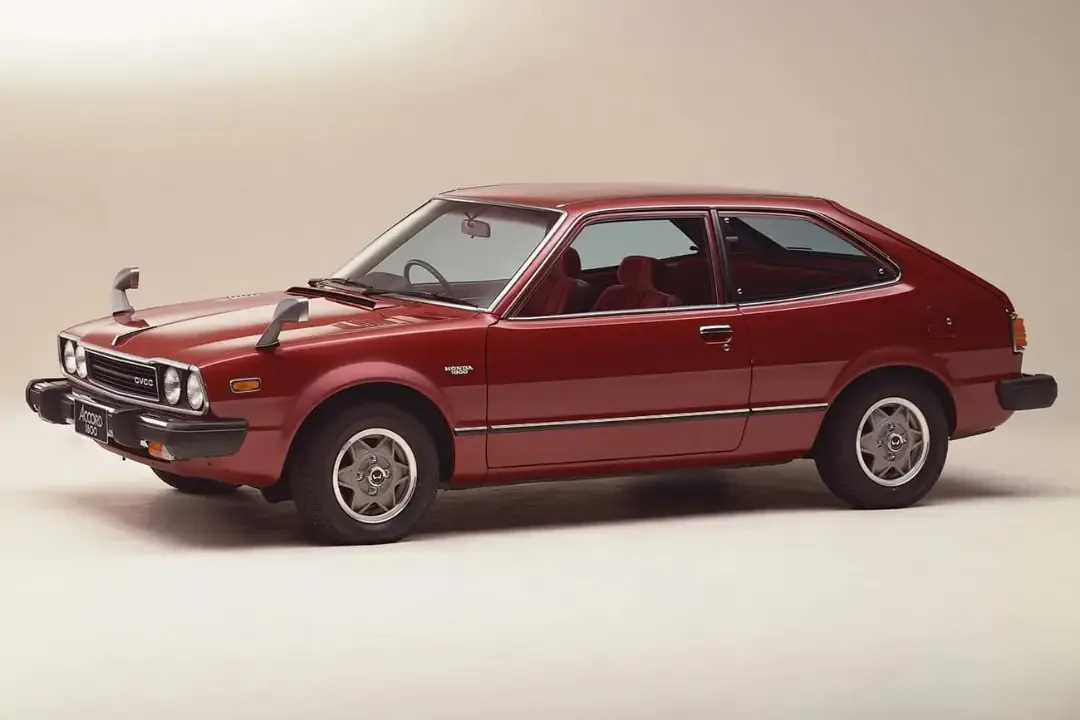
اما برای عبور از مرحله محاسبات و آزمایشهای آزمایشگاهی، به یک خودروی واقعی نیاز بود. در آوریل ۱۹۸۱، تیم توسعه تصمیم گرفت نمونهای عملی برای آزمایش سیستم بسازد. راهحل آنها غیرمعمول بود: قسمت جلویی دو دستگاه هوندا آکورد را جدا کردند و این دو بخش را به یکدیگر جوش دادند.
این خودرو در واقع دو قسمت جلویی داشت؛ یکی در جایگاه جلوی خودرو و دیگری در انتهای آن قرار گرفته بود. به این ترتیب، هر دو محور خودرو از مجموعههای فرمانپذیر مشابه استفاده میکردند و مهندسان میتوانستند ارتباط مکانیکی میان فرمان جلو و عقب را آزمایش کنند. سازوکار اتصال دو سیستم فرمان نیز بهصورت دستی و با همکاری اوگوچی و دانشجویانش ساخته شده بود.
دلیل اصلی انتخاب این روش، سرعت بخشیدن به روند توسعه بود. هوندا توضیح میدهد که استفاده از دو بخش جلویی آکورد، در مقایسه با تغییر ساختار یک خودروی کامل برای مجهز کردن آن به فرمانپذیری چهارچرخ، پیشرفت کار را بهمراتب سریعتر کرد. به بیان دیگر، مهندسان بهجای صرف زمان برای طراحی و ساخت مجموعههای جدید، از قطعات و ساختارهای آماده استفاده کردند تا هرچه زودتر عملکرد ایده خود را در شرایط واقعی بسنجند.
سیستم فرمانپذیری چهارچرخ چگونه کار میکرد؟
نخستین آزمایش رانندگی این خودرو در پیست سوزوکا ژاپن انجام شد. نتایج بهاندازهای امیدوارکننده بود که ایده اولیه از مرحله نظری فراتر رفت و زمینه آغاز رسمی پروژه توسعه 4WS را فراهم کرد.
اصل مهم در طراحی هوندا این بود که چرخهای عقب نباید همیشه در جهت یکسانی بچرخند. مهندسان به این نتیجه رسیدند که در سرعتهای بالا، چرخهای عقب باید همجهت با چرخهای جلو تغییر زاویه دهند. این کار به پایداری خودرو هنگام تغییر مسیر کمک میکند. در مقابل، هنگام حرکت با سرعت پایین، چرخاندن چرخهای عقب در جهت مخالف چرخهای جلو میتواند شعاع گردش را کاهش دهد و مانورهایی مانند پارک کردن را آسانتر کند.
البته نمونه اولیه سال ۱۹۸۱ به معنای پایان کار نبود. مهندسان در ادامه متوجه شدند کنترل سیستم صرفاً بر اساس سرعت خودرو میتواند پیچیدگیهایی ایجاد کند. به همین دلیل، مسیر توسعه به سمت سیستمی رفت که زاویه چرخش فرمان را مبنای کنترل چرخهای عقب قرار میداد. این تغییر، اجرای مکانیکی سادهتری را امکانپذیر کرد و به شکلگیری فناوری فرمانپذیری چهارچرخ با حسگر زاویه فرمان انجامید.
میراث یک آکورد عجیب در تاریخ هوندا
پس از چند سال توسعه و آزمایش، هوندا در آوریل ۱۹۸۷ سیستم فرمانپذیری چهارچرخ خود را روی نسل جدید پرلود معرفی کرد. این فناوری به پرلود اجازه میداد در سرعتهای بالا چابکی و پایداری بهتری داشته باشد و در سرعتهای پایین، با کاهش شعاع گردش، مانورپذیری آن افزایش پیدا کند.
بنابراین، خودروی عجیب ساختهشده از دو نیمه جلویی آکورد، نه یک محصول تولیدی بود و نه طرحی برای ساخت خودرویی با دو دماغه. این نمونه صرفاً ابزاری مهندسی برای آزمایش یک ایده تازه بود. هوندا با انتخاب راهکاری ساده و کمهزینه، توانست پیش از طراحی و تولید یک سیستم پیچیده، عملکرد آن را در دنیای واقعی ارزیابی کند.