

چین از ربات انساننمای ۴ متری Neo1 با ۳۹ مفصل هیدرولیکی و توان حمل ۵۰۰ کیلوگرم برای فعالیت در معادن رونمایی کرد.
فهرست مطالب
شرکت چینی NeodraDynamics Robotics از ربات انساننمای غولپیکری به نام Neo1 رونمایی کرده که با ارتفاع ۴ متر، ۳۹ مفصل هیدرولیکی و توان حمل بار ۵۰۰ کیلوگرمی، برای انجام فعالیتهای سنگین صنعتی طراحی شده است.
به گزارش سرویس رباتیک تکناک، این ربات با ترکیب نیروی هیدرولیکی و محرکهای الکتریکی، قدرت بسیار بالا را با دقت حرکتی پیشرفته همراه میکند.
شرکت NeodraDynamics این ربات را با همکاری JD Industrial در نمایشگاه بینالمللی صنعت چین ۲۰۲۶ (CIIF) معرفی کرده است. مهندسان این شرکت، Neo1 را برای محیطهایی توسعه دادهاند که کارگران با بارهای سنگین، مواد خطرناک و شرایط عملیاتی دشوار مواجه هستند.
این ربات برخلاف بیشتر نمونههای انساننمای امروزی که از موتورهای الکتریکی استفاده میکنند، به سامانه محرک ترکیبی مجهز شده است. هدف از این طراحی، افزایش قدرت ربات بدون کاهش دقت حرکات آن است.
قدرت هیدرولیکی بالا با ۳۹ مفصل پیشرفته
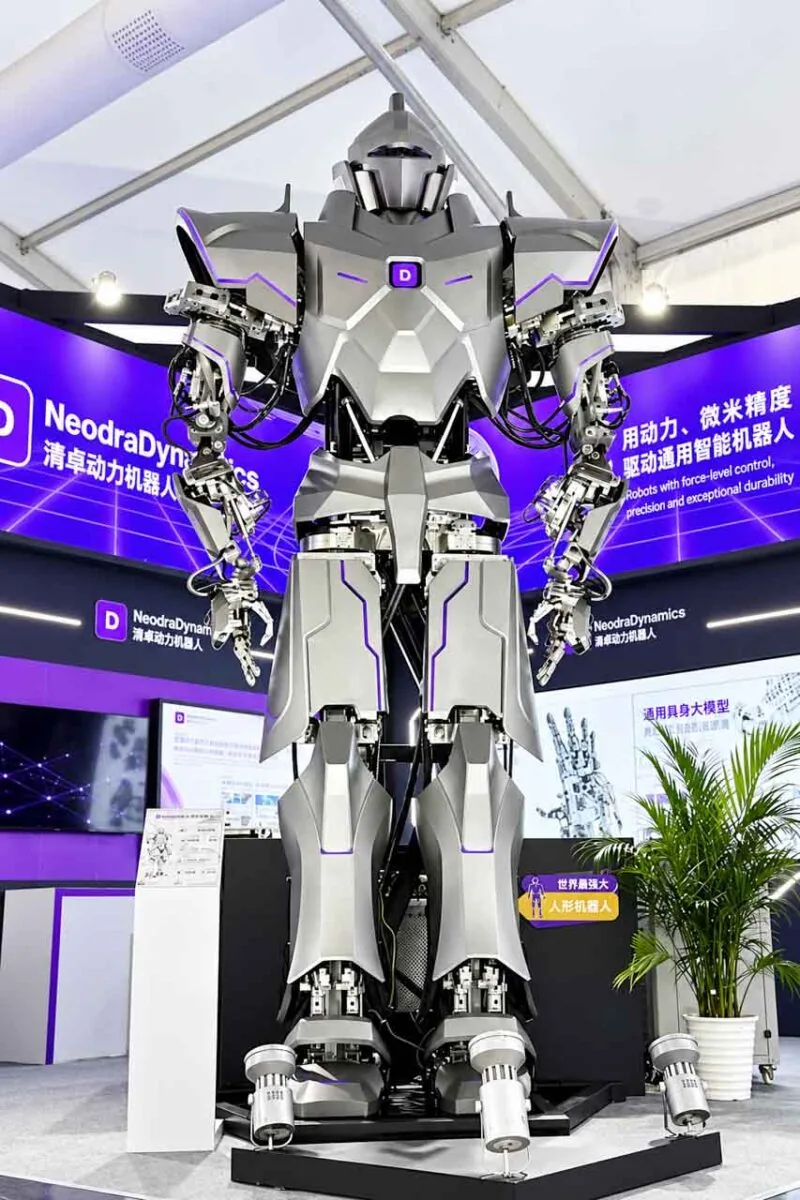
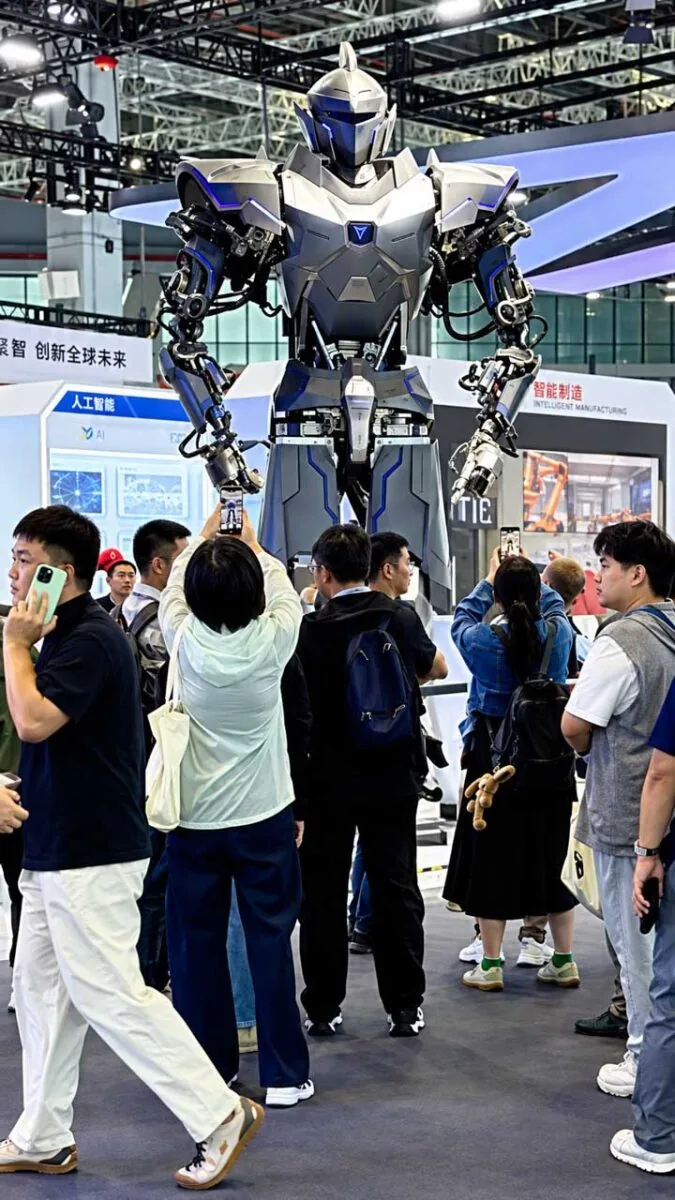
ربات انساننمای Neo1 دارای ۴۱ درجه آزادی فعال در سراسر بدنه است که امکان اجرای حرکات پیچیده را فراهم میکند. از این تعداد، ۳۹ مفصل از محرکهای هیدرولیکی دیجیتال کوچکسازیشده استفاده میکنند که شرکت NeodraDynamics آنها را توسعه داده است. دو مفصل چرخشی باقیمانده در ساعدهای ربات نیز به محرکهای الکتریکی مجهز هستند.
هر محرک هیدرولیکی تقریبا یک کیلوگرم وزن دارد و طبق اعلام سازنده، میتواند نیروی رانش پیوستهای در مقیاس چند تن تولید کند. این فناوری به Neo1 اجازه میدهد با استفاده همزمان از دو بازوی خود، باری به وزن مجموعا ۵۰۰ کیلوگرم را جابهجا کند.
یکی از ویژگیهای مهم Neo1، ترکیب توان حمل بار سنگین با دقت حرکتی بسیار بالا است. شرکت سازنده ادعا کرده است که دقت موقعیتیابی تکرارپذیر این ربات به حدود مثبت و منفی ۰٫۰۰۵ میلیمتر میرسد.
این میزان دقت میتواند برای فعالیتهای مونتاژ صنعتی اهمیت زیادی داشته باشد. در چنین فعالیتهایی، ربات باید قطعات سنگین را جابهجا کند و آنها را با دقت بسیار زیاد در موقعیت مورد نظر قرار دهد.
سامانههای هیدرولیکی معمولا میتوانند نیروی زیادی را در فضای نسبتا کوچک تولید کنند. با وجود این، استفاده از این فناوری چالشهای مهندسی مختلفی به همراه دارد. کنترل فشار سیال، جلوگیری از نشت روغن، مدیریت حرارت و هماهنگی دقیق حرکات از مهمترین چالشها هستند.
مهندسان NeodraDynamics برای دستیابی به تعادل میان قدرت و دقت، سامانه هیدرولیکی را با کنترل سرووالکتریکی ترکیب کردهاند. این طراحی به ربات اجازه میدهد علاوه بر تحمل بارهای سنگین، حرکات مفاصل خود را با دقت بالایی تنظیم کند.
کاربرد ربات انساننمای Neo1 در تأسیسات هستهای
شرکت NeodraDynamics معتقد است که کاربردهای Neo1 تنها به خطوط تولید کارخانهها محدود نخواهد بود. این ربات میتواند در مونتاژ قطعات صنعتی سنگین و جابهجایی محمولهها در بنادر مورد استفاده قرار گیرد.
همچنین ساختار هیدرولیکی Neo1 برای محیطهایی در نظر گرفته شده است که ضربههای شدید، آلودگی و شرایط سخت عملیاتی میتوانند عملکرد سامانههای رباتیکی معمولی را با مشکل مواجه کنند.
تأسیسات هستهای یکی دیگر از حوزههای احتمالی استفاده از این ربات هستند. شرکت سازنده اعلام کرده است که ماژولهای هیدرولیکی مقاوم در برابر تشعشع میتوانند امکان جابهجایی سوخت هستهای و تعمیر تجهیزات را در محیطهای پرتوزا فراهم کنند.
البته استفاده عملی از Neo1 در چنین تأسیساتی به بررسیهای تخصصی نیاز دارد. میزان مقاومت تجهیزات در برابر تشعشع و مطابقت آنها با الزامات ایمنی هر مجموعه باید پیش از استقرار ربات تأیید شود.
مهندسی زیرآبی نیز از دیگر کاربردهای پیشبینیشده برای این ربات است. توسعهدهندگان Neo1 بیان کردند که ساختار آن میتواند از فعالیتهای تعمیر و نگهداری تجهیزات زیرآبی در شرایط فشار بالای آب پشتیبانی کند.
در معادن و مناطق آسیبدیده از حوادث طبیعی نیز امکان استفاده از این ربات برای تخریب سازهها، آواربرداری و انجام فعالیتهای خطرناک وجود دارد. چنین کاربردهایی میتوانند نیاز به حضور مستقیم نیروی انسانی در محیطهای پرخطر را کاهش دهند.
هرچند، این موارد فعلا کاربردهای مورد نظر شرکت سازنده هستند و استقرار عملیاتی Neo1 در این محیطها تأیید نشده است. مشخصات منتشرشده نیز هنوز عملکرد این ربات را در فعالیتهای صنعتی طولانیمدت نشان نمیدهند.
برای ارزیابی توانایی واقعی Neo1، آزمایشهای میدانی گستردهای لازم است. این آزمایشها باید میزان استقامت، قابلیت اطمینان و کارایی ربات را هنگام انجام فعالیتهای سنگین و مداوم مشخص کنند.
تفاوت ربات غولپیکر چینی با نمونههای انساننمای الکتریکی
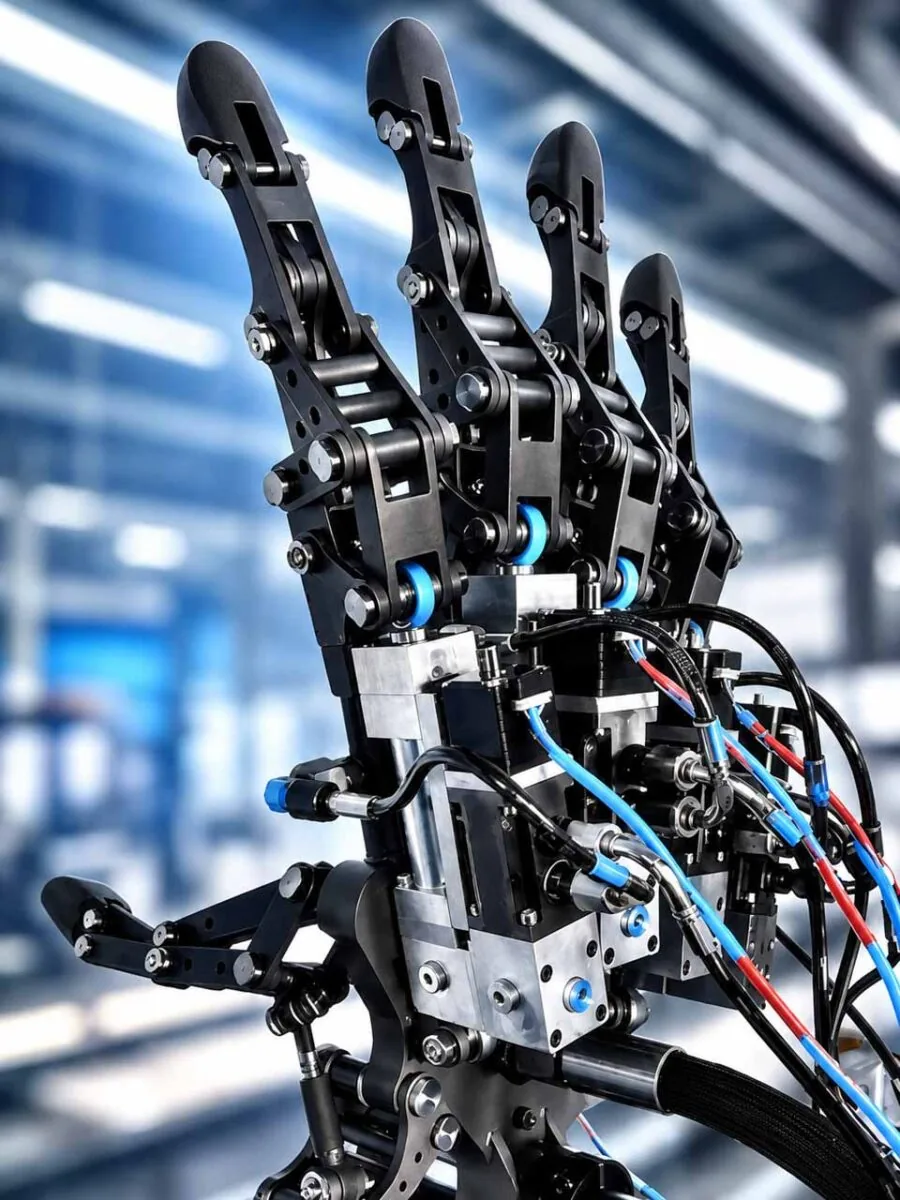
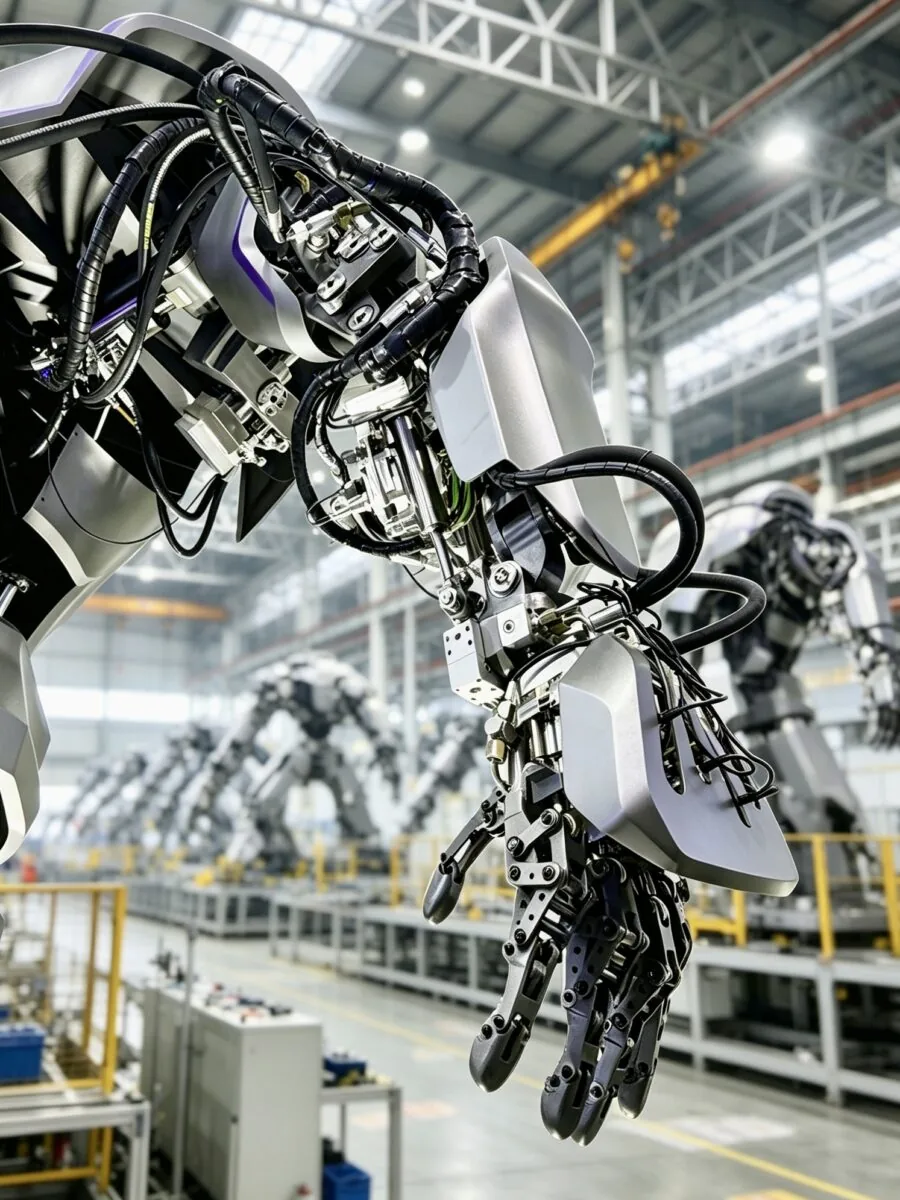
بیشتر رباتهای انساننمای امروزی برای حرکت مفاصل خود از موتورهای الکتریکی استفاده میکنند. این موتورها دقت کنترلی مناسبی دارند، اما در فعالیتهایی که به نیروی بسیار زیادی نیاز دارند، ممکن است با محدودیت مواجه شوند.
شرکت NeodraDynamics امیدوار است با استفاده از سامانه محرک ترکیبی، دامنه فعالیتهای ربات انساننمای Neo1 را گسترش دهد. این رویکرد میتواند زمینه استفاده از چنین ماشینهایی را در صنایع سنگین فراهم کند.
این شرکت را گروهی از متخصصان فنی با سابقه فعالیت در دانشگاه تسینگهوا تأسیس کردهاند. فعالیتهای NeodraDynamics علاوه بر توسعه رباتهای کامل، طراحی و ساخت قطعات هیدرولیکی دیجیتال را نیز شامل میشود.
یانگ تائو، بنیانگذار NeodraDynamics معتقد است که هدف از توسعه رباتهای انساننما نباید صرفا تقلید از ساختار بدن انسان باشد. به گفته او، رباتها باید از تواناییهای فیزیکی انسان فراتر بروند و فعالیتهایی را انجام دهند که اجرای ایمن آنها برای انسان امکانپذیر نیست.
ربات Neo1 نمونهای از تلاش برای تحقق این دیدگاه محسوب میشود، اما مشخصات فنی اعلامشده همچنان به تأیید مستقل نیاز دارند.
موفقیت نهایی این ربات در صنعت نیز به عملکرد آن در شرایط واقعی وابسته خواهد بود. ربات Neo1 باید نشان دهد که میتواند خارج از محیطهای کنترلشده نمایشگاهی، بارهای سنگین را با دقت و قابلیت اطمینان بالا جابهجا کند.