

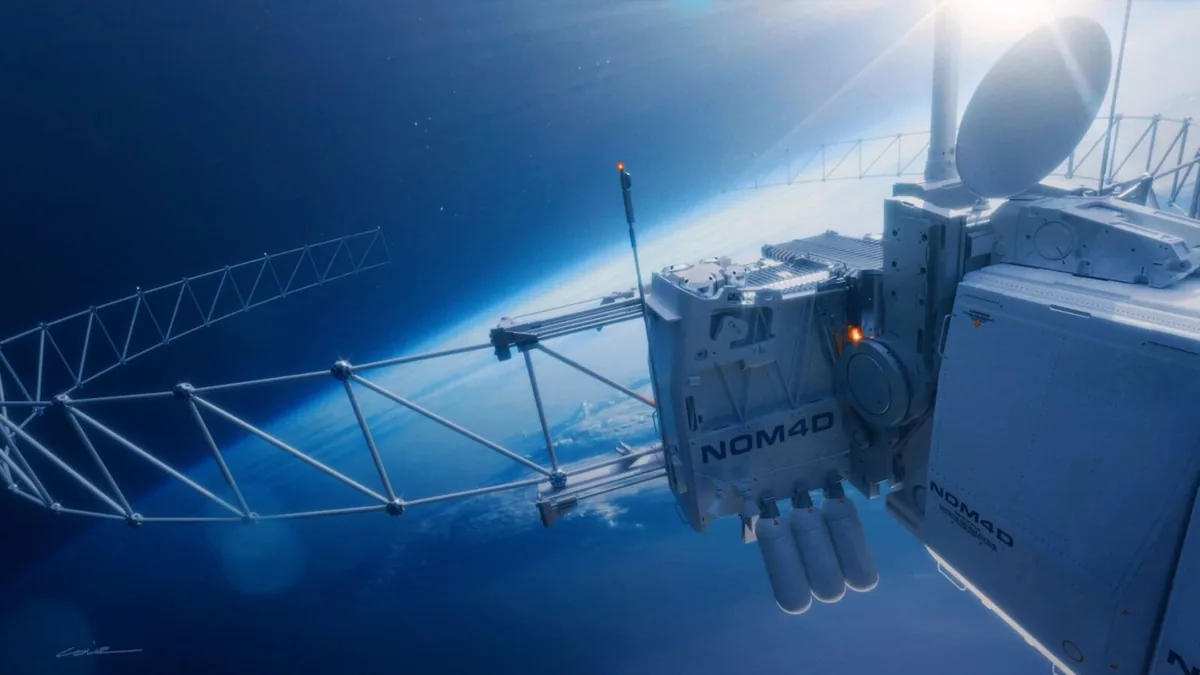
ربات ASTRA برای نخستین بار بدون کمک فضانوردان بخشی از یک سازه را در مدار زمین مونتاژ کرد و راه ساخت سازههای بزرگ فضایی را گشود.
فهرست مطالب
پژوهشگران آمریکایی با استفاده از ربات ASTRA برای نخستین بار بخشی از یک سازه فضایی را بدون کمک فضانوردان در مدار زمین مونتاژ کردند.
به گزارش سرویس رباتیک تکناک، پژوهشگران مؤسسه فناوری کالیفرنیا (Caltech) موفق شدهاند با توسعه این سیستم رباتیک خودکار، گام مهمی در ساخت سازههای بزرگ فضایی بردارند. این ربات میتواند قطعات مختلف را بدون دخالت مستقیم انسان بردارد و به یکدیگر متصل کند.
این فناوری در چارچوب برنامه NOM4D متعلق به آژانس پروژههای پژوهشی پیشرفته دفاعی آمریکا (DARPA) توسعه یافته است. هدف این برنامه، طراحی روشهای جدید برای ساخت سازههای بزرگ و سبکوزن در مدار زمین و ماه است.
براساس گزارش مؤسسه فناوری کالیفرنیا، موفقیت این آزمایش میتواند زمینه ساخت تلسکوپهای فضایی، آنتنهای ارتباطی و آرایههای خورشیدی بسیار بزرگ را فراهم کند. چنین سازههایی در آینده میتوانند بدون نیاز به حضور فضانوردان و با استفاده از رباتهای خودکار ساخته شوند.
حتما بخوانید: ساخت فضاپیماهای تغییر شکلدهنده با فناوری مونتاژ خودکار در مدار زمین
ربات ASTRA چگونه سازههای فضایی را مونتاژ میکند؟
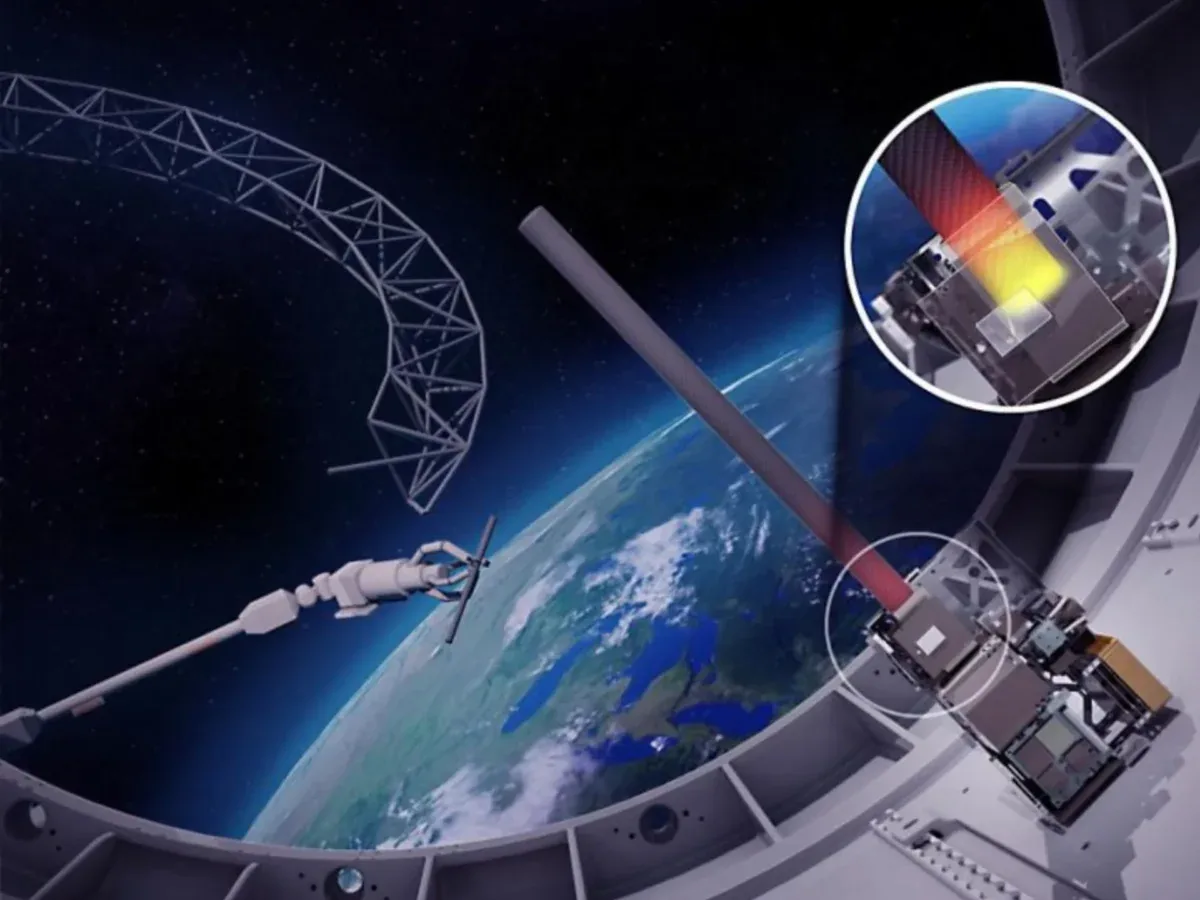
این سیستم با نام کامل «مونتاژ خودکار بازتابنده کششی در فضا» یا ASTRA شناخته میشود. این ربات از یک بازوی مکانیکی برای برداشتن قطعات سازهای از محفظههای مخصوص استفاده میکند و آنها را به شکل بخشهای تکرارشونده یک سازه خرپایی مونتاژ میکند.
سازه خرپایی از میلهها و اتصالاتی تشکیل میشود که با اتصال به یکدیگر، چارچوبی سبک و مقاوم ایجاد میکنند. این ساختار در پروژه ASTRA پایه اصلی ساخت یک آنتن بازتابنده فضایی است.
پژوهشگران برای ساخت این سازه از لولههای کامپوزیتی، اتصالات آلومینیومی و یک فیلم بازتابنده سوراخدار از جنس کاپتون استفاده کردهاند. ترکیب این مواد به کاهش وزن سازه و حفظ ویژگیهای مورد نیاز آن کمک میکند.
هدف اصلی پروژه، ساخت یک آنتن بازتابنده با قطر ۱٫۴ متر است. این آنتن در طرح نهایی از ۱۱ بخش خرپایی متصل به سطوح بازتابنده تشکیل میشود.
اگرچه ربات نتوانست کل آنتن را تکمیل کند، موفق شد سومین بخش خرپایی را در مدار پایین زمین مونتاژ کند. پژوهشگران این دستاورد را نخستین نمایش موفق ساخت خودکار چنین سازهای در فضا میدانند.
سیستم ASTRA از بازوی رباتیک، محفظههای موتوردار تأمین قطعات، صفحه مونتاژ و کامپیوتر داخلی تشکیل شده است. تمام این تجهیزات در محمولهای با حجم تقریبی یک مترمکعب قرار گرفتهاند.
این محموله در ۳۰ مارس ۲۰۲۶ از پایگاه نیروی فضایی وندنبرگ به فضا پرتاب شد. ربات ASTRA یکی از ۱۰ محمولهای بود که فضاپیمای Vigoride 7 متعلق به شرکت Momentus در مأموریت Transporter-16 اسپیسایکس حمل میکرد.
پیش از پرتاب، دو بخش سازه خرپایی مونتاژ شده بود و قطعات لازم برای ساخت بخشهای بیشتر نیز در محموله قرار داشت. پس از ورود به مدار، کنترلکنندگان زمینی فرمان آزادسازی قفلهای پرتاب و باز شدن بخشهای آماده را صادر کردند.
سپس بازوی رباتیک ساخت بخش سوم را آغاز کرد. این بازو، میلهها و اتصالات را از محفظههای اطراف برداشت و آنها را روی صفحه مونتاژ قرار داد. در مرحله بعد، قطعات به یکدیگر متصل شدند تا بخش جدید سازه شکل بگیرد.
پس از مونتاژ هر بخش، سیستم یک فیلم بازتابنده توریمانند را روی سازه نصب میکند. این طراحی از دو شبکه کابلی بازتابنده استفاده میکند که فنرها آنها را در برابر یکدیگر تحت کشش قرار میدهند.
در نهایت، بخش تکمیلشده به سمت بیرون هدایت میشود تا فضای لازم برای ساخت بخش بعدی فراهم شود. ربات میتواند همین فرایند را برای مونتاژ بخشهای دیگر تکرار کند.
یکی از نوآوریهای این پروژه، استفاده از فیلم بازتابنده بسیار سبک است. پژوهشگران کلتک این ماده را با همکاری محققان دانشگاه پنسیلوانیا توسعه دادهاند.
برخلاف شبکههای فلزی بافتهشده که در بازتابندههای فضایی متداول استفاده میشوند، فیلم سوراخدار جدید به کشش اولیه کمتری نیاز دارد. این ویژگی میتواند وزن سازههای فضایی آینده را کاهش دهد و در عین حال عملکرد سطح بازتابنده را حفظ کند.
چالشهای ساخت سازه در مدار زمین
عملکرد ربات ASTRA در فضا با چالشهایی همراه بود که پژوهشگران در آزمایشهای زمینی تجربه نکرده بودند. شرایط عملیاتی مدار زمین باعث شد تیم تحقیقاتی بارها فرمانهای ارسالی را اصلاح کند و مشکلات پیشبینینشده را برطرف سازد.
پژوهشگران برای بررسی وضعیت ربات از تصاویر ارسالی فضاپیما استفاده میکردند. با وجود این، فرصت ارتباط مستقیم با سیستم بسیار محدود بود.
تیم تحقیقاتی روزانه تنها هفت یا هشت بازه ارتباطی در اختیار داشت که هرکدام حدود ۱۵ دقیقه طول میکشید. این محدودیت، شناسایی مشکلات و ارسال دستورهای اصلاحی را دشوار میکرد.
محققان برای کاهش احتمال بروز خطا، راهکارهای پیشنهادی را ابتدا روی نمونه ذخیره پروازی ASTRA آزمایش میکردند. این نمونه در آزمایشگاه پلگرینو در مؤسسه فناوری کالیفرنیا نگهداری میشد.
پس از بررسی نتایج آزمایشهای زمینی، پژوهشگران دستورهای اصلاحشده را برای ربات مستقر در مدار ارسال میکردند. این روش به تیم امکان میداد مشکلات را با دقت بیشتری بررسی کند.
پروژه ASTRA سومین مرحله از برنامه NOM4D آژانس دارپا محسوب میشود. پژوهشگران در دو مرحله نخست، روش مونتاژ خودکار را طراحی کرده بودند و قابلیت اجرای آن را در شرایط آزمایشگاهی نشان داده بودند.
هدف بلندمدت این برنامه، ساخت سازههایی با ابعاد صدها متر یا حتی چند کیلومتر در فضا است. دستیابی به چنین ابعادی با روشهای متداول پرتاب تجهیزات فضایی دشوار است.
در حال حاضر، اندازه محفظه حمل بار موشکها یکی از محدودیتهای اصلی ساخت سازههای بزرگ فضایی محسوب میشود. مهندسان معمولا مجبور هستند تجهیزات بزرگ را به صورت تاشده طراحی کنند تا پس از رسیدن به مدار باز شوند.
روش دیگر، انتقال قطعات مختلف در چند پرتاب جداگانه و مونتاژ آنها در فضا است. هر دو روش محدودیتهایی برای طراحی و گسترش سازههای فضایی ایجاد میکنند.
فناوری مونتاژ خودکار میتواند راهکار تازهای برای عبور از این محدودیتها ارائه دهد. در این روش، رباتها قطعات مورد نیاز را مستقیما در مدار به یکدیگر متصل میکنند و ساخت سازههایی بزرگتر از ظرفیت حمل یک موشک امکانپذیر میشود.
با وجود موفقیت آزمایش اخیر، ربات ASTRA نتوانست آنتن بازتابنده برنامهریزیشده را پیش از پایان مهلت مأموریت در ماه دسامبر تکمیل کند. با وجود این، مونتاژ موفق بخش سوم سازه نشان داد که روش پیشنهادی پژوهشگران قابلیت اجرا در محیط واقعی فضا را دارد.
از مهمترین کاربردهای احتمالی این فناوری میتوان به ساخت تلسکوپهای فضایی بسیار بزرگ، آنتنهای فرکانس رادیویی، زیرساختهای ارتباطی و آرایههای خورشیدی برای جمعآوری انرژی در مدار اشاره کرد.
توسعه این فناوری میتواند در آینده امکان ساخت تجهیزاتی را فراهم کند که ابعاد آنها از ظرفیت حمل و استقرار سازههای متداول فضایی فراتر میرود.