

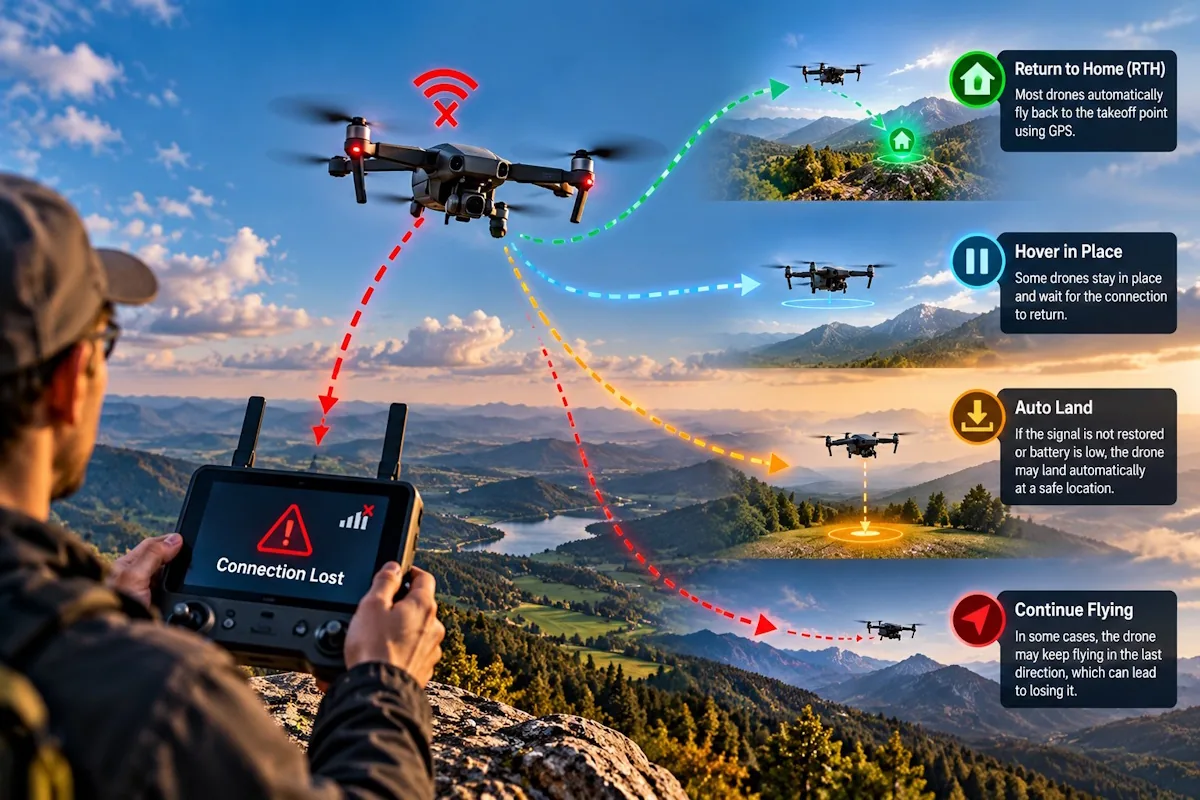
قطع ارتباط پهپاد با کنترل از راه دور لزوماً به این معنا نیست که پهپاد سقوط خواهد کرد. بسته به تنظیمات دستگاه، پهپاد ممکن است در جای خود معلق بماند، به نقطه شروع پرواز بازگردد یا بهصورت خودکار فرود بیاید. اما اگر پهپاد همزمان دسترسی خود را به دادههای ناوبری قابلاعتماد نیز از دست بدهد، شرایط میتواند بهمراتب پیچیدهتر شود.
اینکه پس از قطع ارتباط چه اتفاقی رخ میدهد، به نوع ارتباط قطعشده، سامانههای کنترل پروازی که همچنان فعال هستند و نحوه برنامهریزی پهپاد برای واکنش به چنین شرایطی بستگی دارد.
همه قطع ارتباطها یکسان نیستند
بیشتر پهپادهای یکبار مصرف برای فعالیت به چندین سامانه ارتباطی و ناوبری متکی هستند که بهصورت هماهنگ کار میکنند. آشکارترین آنها، ارتباط فرماندهی و کنترل میان پهپاد و کنترل از راه دور است. این ارتباط دستورهای خلبان، مانند تغییر جهت، ارتفاع و سرعت را به پهپاد منتقل میکند.
بسیاری از پهپادها همچنین تصاویر زنده دوربین و دادههای تلهمتری پرواز را به کنترلر از راه دور ارسال میکنند. این ارتباطات ممکن است مستقل از ارتباط کنترلی دچار اختلال یا قطعی شوند؛ به این معنا که گاهی خلبان تصویر دوربین را از دست میدهد، اما همچنان میتواند پهپاد را کنترل کند.
ناوبری موضوع متفاوتی است. پهپادها معمولاً از سامانههای جهانی ناوبری ماهوارهای (GNSS)، از جمله GPS، در کنار حسگرهای داخلی مانند قطبنما، شتابسنج و ژیروسکوپ استفاده میکنند. این تجهیزات به کنترلکننده پرواز کمک میکنند موقعیت، جهتگیری و حرکت پهپاد را تشخیص دهد.
قطع ارتباط با کنترل از راه دور لزوماً به معنای ازدسترفتن ناوبری GPS نیست. به همین ترتیب، ممکن است پهپاد اطلاعات قابلاعتماد GPS یا قطبنما را از دست بدهد، اما همچنان ارتباط خود را با خلبان حفظ کند.
وقتی ارتباط پهپاد قطع میشود، چه اتفاقی میافتد؟
بسیاری از پهپادهای مدرن به یک قابلیت ایمنی اضطراری به نام بازگشت به خانه (Return to Home یا RTH) مجهز هستند. هنگامی که ارتباط فرماندهی برای مدتزمان تعیینشدهای قطع شود، پهپاد میتواند با استفاده از مختصات ذخیرهشده نقطه بازگشت و سامانههای ناوبری خود، به محل شروع پرواز بازگردد.
بسته به مدل و تنظیمات دستگاه، پهپاد ممکن است ابتدا برای عبور ایمن از موانع، تا ارتفاع ازپیشتعیینشدهای اوج بگیرد و سپس مسیر بازگشت را دنبال کند. پس از رسیدن به مقصد نیز میتواند بهصورت خودکار ارتفاع خود را کاهش دهد و فرود بیاید.
بااینحال، بازگشت به خانه تنها واکنش احتمالی پهپاد نیست. برخی پهپادها را میتوان بهگونهای تنظیم کرد که در صورت قطع ارتباط، در موقعیت فعلی خود معلق بمانند یا در همان محل فرود بیایند. رفتار انتخابشده معمولاً به مدل پهپاد، فرمور آن و تنظیمات خلبان بستگی دارد.
برای مثال، پهپادهای DJI در مدلهای پشتیبانیشده، امکان تنظیم واکنش دستگاه به قطع سیگنال را فراهم میکنند. نرمافزار کنترل پرواز متنباز ArduPilot نیز چندین عملکرد ایمنی اضطراری از جمله بازگشت به محل پرتاب (Return to Launch)، قابلیت SmartRTL و فرود (Land) را ارائه میدهد.
این قابلیتهای ایمنی مفید هستند، اما موفقیت آنها تضمینشده نیست. قابلیت RTH به این نیاز دارد که پهپاد شارژ باتری کافی، نقطه بازگشت معتبر و اطلاعات ناوبری لازم برای دنبالکردن مسیر را در اختیار داشته باشد.
موانع، باد، خطاهای حسگرها یا سایر نقصهای سامانه میتوانند مانع از تکمیل ایمن فرایند بازگشت شوند.
اگر پهپاد سیگنال GPS را از دست بدهد، چه میشود؟
ازدسترفتن سیگنال GPS یا سایر دادههای ناوبری میتواند چالشبرانگیزتر باشد؛ زیرا ممکن است پهپاد دیگر موقعیت دقیق خود را نداند.
برخی پهپادهای چندملخه در چنین شرایطی به حالت پروازی موسوم به Attitude یا ATTI تغییر وضعیت میدهند. در این حالت، حسگرهای داخلی میتوانند به تثبیت جهتگیری پهپاد و حفظ ارتفاع آن کمک کنند، اما دستگاه دیگر نمیتواند با استفاده از GPS موقعیت خود را بهصورت خودکار ثابت نگه دارد.
در نتیجه، باد میتواند پهپاد را از موقعیت اولیهاش دور کند. خلبان باید با استفاده از کنترل از راه دور، این جابهجایی را بهصورت دستی جبران کند؛ کاری که اگر پهپاد در فاصله زیادی قرار داشته باشد یا دیدن آن دشوار باشد، میتواند بسیار سخت شود.
یکی از خطرناکترین شرایط زمانی رخ میدهد که پهپاد هم ارتباط فرماندهی و هم دادههای ناوبری موردنیاز برای اجرای RTH را از دست بدهد.
در چنین وضعیتی، پهپاد ممکن است نه بتواند دستورهای خلبان را دریافت کند و نه قادر باشد مسیر بازگشت به محل شروع پرواز را تشخیص دهد.
حوادث واقعی نشان میدهند قابلیتهای ایمنی همیشه موفق نیستند
دو بررسی انجامشده توسط اداره بررسی سوانح هوایی بریتانیا (AAIB) نشان میدهند که مشکلات ناوبری چگونه میتوانند به حوادث جدی منجر شوند.
در دسامبر ۲۰۱۹، یک پهپاد DJI Matrice M600 Pro که در حال نقشهبرداری از یک پروژه ساختمانی بود، با خطای GPS و قطبنما مواجه شد.
پهپاد از حالت پرواز خودکار به حالت ATTI تغییر وضعیت داد و کنترل دستی آن ضروری شد. خلبان چندین بار تلاش کرد قابلیت RTH را فعال کند، اما پهپاد همچنان تحت تأثیر باد از مسیر خود منحرف میشد.
این پهپاد سرانجام به سقف یک خانه برخورد کرد و سپس در باغ آن سقوط کرد. بازرسان دریافتند که پهپاد اطلاعات قابلاعتماد مربوط به جهت حرکت خود را از دست داده بود و همین موضوع مانع از اجرای عملیات بازگشت شده بود.
در حادثه دیگری در نوامبر ۲۰۲۱، یک پهپاد DJI Phantom 4 Pro اندکی پس از برخاستن از زمین در شهر راگبی انگلستان با تداخل مغناطیسی مواجه شد.
خلبان هشدارهایی دریافت کرد که نشان میداد پهپاد مرجع تعیین جهت خود را از دست داده و دیگر نمیتواند در حالت عادی پرواز با کمک GPS فعالیت کند. پس از آن، ارتباط فرماندهی نیز قطع شد و پهپاد حدود ۶۳۰ متر بر فراز منطقهای مسکونی از مسیر خود منحرف شد تا اینکه سرانجام روی یک درخت فرود آمد.
هر دو حادثه نشان میدهند که بازیابی خودکار پرواز به عواملی فراتر از فعالبودن یک قابلیت ایمنی اضطراری وابسته است.
آیا خلبانها میتوانند از فرار پهپاد جلوگیری کنند؟
خلبانها میتوانند با بررسی کیفیت دریافت سیگنال GPS و هشدارهای قطبنما پیش از برخاستن، انتخاب ارتفاع مناسب برای بازگشت خودکار و اطمینان از ثبت صحیح نقطه بازگشت، خطر خارجشدن پهپاد از کنترل را کاهش دهند.
آنها همچنین باید میزان شارژ باتری، شرایط آبوهوایی و منابع احتمالی تداخل الکترومغناطیسی را زیر نظر داشته باشند.
به همان اندازه مهم است که خلبانها بدانند پهپاد مشخص آنها در صورت بروز اختلال در سامانههای ناوبری یا ارتباطی چگونه واکنش نشان میدهد. تمرین پرواز دستی و روشهای مواجهه با شرایط اضطراری میتواند در مواقعی که حالتهای پرواز خودکار از دسترس خارج میشوند، تفاوت قابلتوجهی ایجاد کند.
توانایی پهپاد برای بازیابی وضعیت خود پس از قطع سیگنال، به سامانههایی بستگی دارد که همچنان فعال باقی ماندهاند.
قابلیت RTH و سایر عملکردهای ایمنی اضطراری میتوانند به پهپاد کمک کنند تا با قطعیهای معمول ارتباطی مقابله کند، اما قادر نیستند تمام حالتهای ممکن از خرابی حسگرها، تداخل سیگنال و شرایط محیطی نامساعد را جبران کنند.