

امروزه سازههای بزرگی که قرار است به مدار زمین فرستاده شوند، پیش از پرتابشدن درون موشک تا میشوند یا پس از رسیدن به مقصد، فضانوردان آنها را مونتاژ میکنند. اکنون یک ربات کوچک از مؤسسه فناوری کالیفرنیا (Caltech) روش سومی را به نمایش گذاشته است. این ربات در مدار پایین زمین، بخشی از چارچوب یک
امروزه سازههای بزرگی که قرار است به مدار زمین فرستاده شوند، پیش از پرتابشدن درون موشک تا میشوند یا پس از رسیدن به مقصد، فضانوردان آنها را مونتاژ میکنند. اکنون یک ربات کوچک از مؤسسه فناوری کالیفرنیا (Caltech) روش سومی را به نمایش گذاشته است.
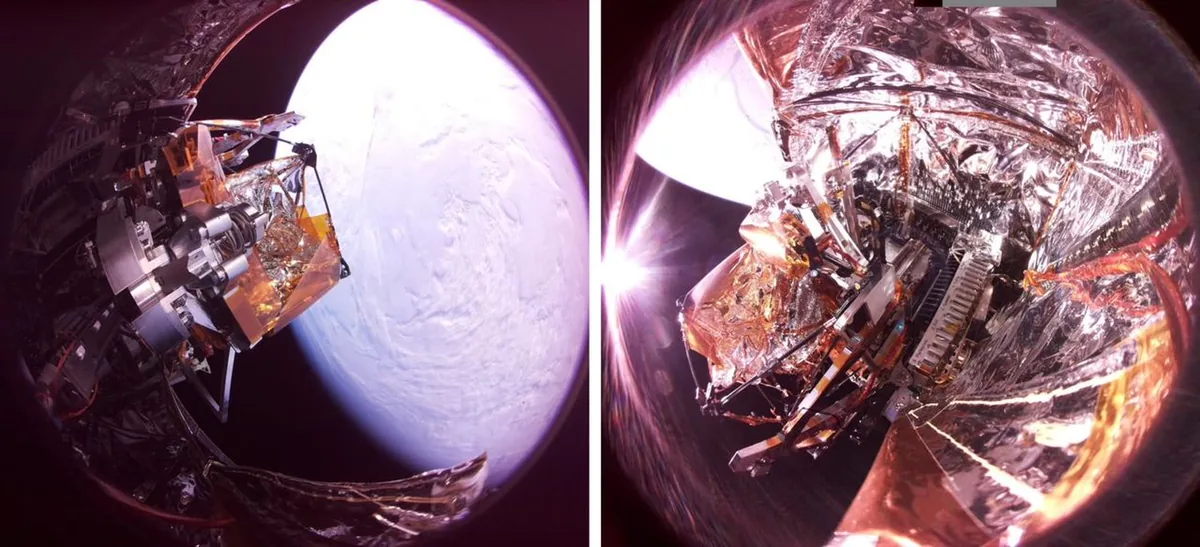
این ربات در مدار پایین زمین، بخشی از چارچوب یک آنتن را با اتصال قطعات و میلههای جداگانه سرهم کرده است. سازندگان آن مدعی هستند که این دستاورد، نخستین ساخت خودکار یک سازه در فضا به شمار میرود.
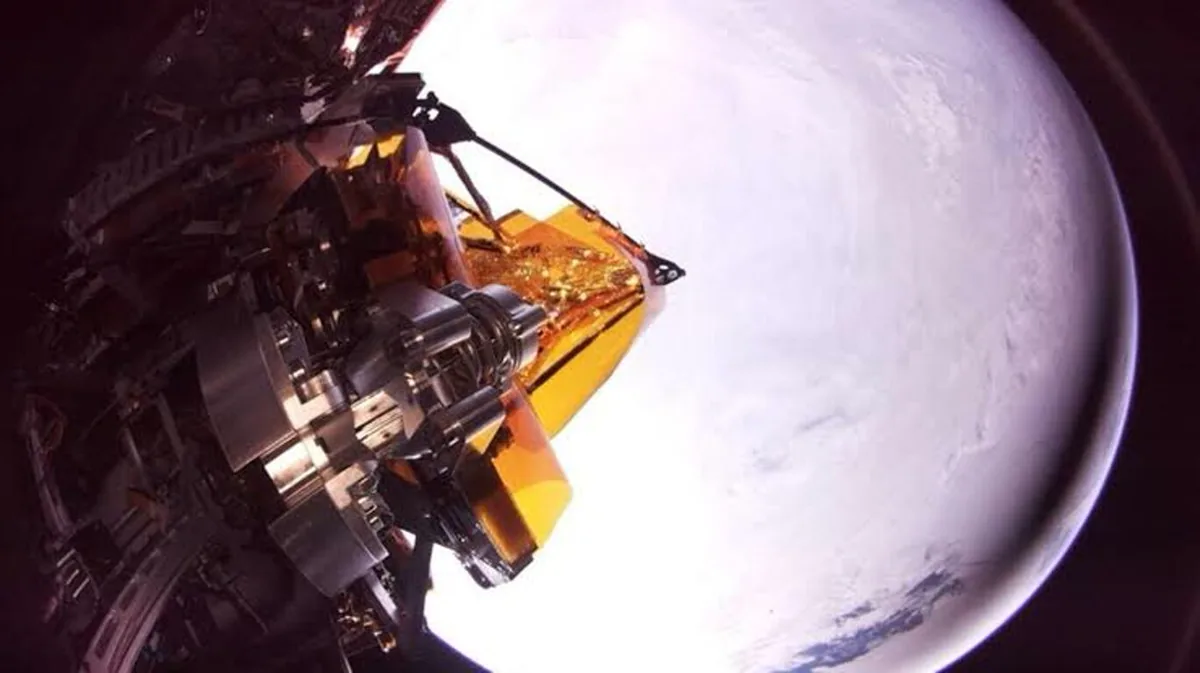
این دستگاه که آسترا (ASTRA) نام دارد، حجمی در حدود یک متر مکعب اشغال میکند و به یک بازوی حرکتی دروازهای، توزیعکنندههای موتوری قطعات و ۱۱ دوربین مجهز شده است. مهندسان پیش از پرتاب، دو بخش آمادهشده از چارچوب را نیز داخل آن قرار دادند تا نخستین وظیفه ربات در مدار، خارج کردن همین قطعات باشد.
پس از آن، بازوی نسبتاً ساده ربات فعالیت خود را آغاز کرد. این بازو در امتداد سه محور مستقیم حرکت میکند و لولههای کامپوزیتی و اتصالات آلومینیومی را از محفظههای مخصوص بیرون میآورد. به این ترتیب، بخش سوم سازه بهتدریج و با اتصال قطعات مختلف شکل گرفت. ربات پس از تکمیل هر بخش، یک لایه بازتابنده توریشکل نیز به آن متصل میکند؛ لایهای که در نهایت چارچوب را به یک آنتن تبدیل خواهد کرد.
قرار است آنتن نهایی دهانهای به طول ۱.۴ متر داشته باشد و برای تکمیل آن به ۱۱ بخش مشابه نیاز است. با این حال، تاکنون تنها سه بخش در مدار نصب شدهاند و مأموریت نیز در ماه دسامبر به پایان میرسد. به همین دلیل، گروه سازنده انتظار ندارد که تمام چارچوب در جریان این مأموریت تکمیل شود.
البته خودکار بودن این فرایند محدودیتهایی نیز دارد. اگرچه ربات عملیات فیزیکی مونتاژ را انجام داده، سه عضو تیم روی زمین همچنان فرمانهای لازم را برای آن ارسال کرده و با بررسی تصاویر دریافتی از مدار، روند پیشرفت کار را زیر نظر داشتهاند. هر زمان مشکلی به وجود میآمد، اعضای تیم ابتدا شرایط را با استفاده از یک نمونه پشتیبان کاملاً مشابه در آزمایشگاه Caltech بازسازی میکردند. سپس پس از یافتن راهحل، دستور اصلاحی را برای ربات مستقر در مدار میفرستادند.
اهمیت ساخت سازههای بزرگ در فضا
ساخت حتی یک بخش از این چارچوب اهمیت زیادی دارد؛ زیرا فضای داخلی دماغه موشکها برای حمل محموله محدود است. برای نمونه، آینه ۶.۵ متری تلسکوپ فضایی جیمز وب ناسا پیش از پرتاب مجبور بود تا شود تا داخل موشک حامل آن جای بگیرد.
عبور از چنین محدودیتی، یکی از دلایل اصلی تأمین مالی این پرواز آزمایشی توسط سازمان پروژههای پژوهشی پیشرفته دفاعی آمریکا (دارپا) محسوب میشود. این سازمان سال گذشته برنامه نومفورامدی (NOM4D) را وارد مرحله آزمایش در مدار کرد. هدف نهایی این برنامه، ارسال قطعات خام به فضا و ساخت سازههایی با ابعاد چندصد فوت و حتی چندین مایل است.
ناسا نیز پیشتر پروژهای مشابه به نام اوسام-1 (OSAM-1) را دنبال میکرد. قرار بود در این مأموریت، یک بازوی رباتیک وظیفه مونتاژ آنتن در مدار زمین را بر عهده بگیرد. با این حال، ناسا در سال ۲۰۲۴ این پروژه را متوقف کرد؛ تصمیمی که پس از صرف بیش از ۱.۵ میلیارد دلار هزینه و عقب افتادن برنامه زمانی مأموریت گرفته شد.
در مقابل، دارپا اعلام کرده است که تیم سازنده آسترا توانسته از مرحله ارائه ایده اولیه تا ساخت سختافزار عملیاتی و استقرار آن در مدار زمین، تنها حدود ۱۵ ماه زمان صرف کند.