

باتی که با نظارت مهندسان قطعات یک آنتن را در مدار زمین مونتاژ کرد، میتواند راه را برای ساخت سازههای عظیم فضایی بدون دخالت مستقیم انسان هموار کند. فرستادن سازههای بزرگ به مدار زمین کار سادهای نیست. در مقابل، میتوان تعداد زیادی قطعه کوچک را به مدار فرستاد و سپس آنها را در فضا به سازهای بزرگ تبدیل کرد؛ روشی که البته به دخالت انسان نیاز دارد. بااینحال، اگر درباره حضور انسان در فضا یک نکته را بهخوبی بدانیم، این است که هرچه زمان کمتری را در خلأ مملو از تشعشعات فضایی سپری کنیم، بهتر است.
باتی که با نظارت مهندسان قطعات یک آنتن را در مدار زمین مونتاژ کرد، میتواند راه را برای ساخت سازههای عظیم فضایی بدون دخالت مستقیم انسان هموار کند. فرستادن سازههای بزرگ به مدار زمین کار سادهای نیست. در مقابل، میتوان تعداد زیادی قطعه کوچک را به مدار فرستاد و سپس آنها را در فضا به سازهای بزرگ تبدیل کرد؛ روشی که البته به دخالت انسان نیاز دارد. بااینحال، اگر درباره حضور انسان در فضا یک نکته را بهخوبی بدانیم، این است که هرچه زمان کمتری را در خلأ مملو از تشعشعات فضایی سپری کنیم، بهتر است.
به گزارش سایت دیدبان ایران، رباتی که با نظارت مهندسان قطعات یک آنتن را در مدار زمین مونتاژ کرد، میتواند راه را برای ساخت سازههای عظیم فضایی بدون دخالت مستقیم انسان هموار کند.
فرستادن سازههای بزرگ به مدار زمین کار سادهای نیست. در مقابل، میتوان تعداد زیادی قطعه کوچک را به مدار فرستاد و سپس آنها را در فضا به سازهای بزرگ تبدیل کرد؛ روشی که البته به دخالت انسان نیاز دارد. بااینحال، اگر درباره حضور انسان در فضا یک نکته را بهخوبی بدانیم، این است که هرچه زمان کمتری را در خلأ مملو از تشعشعات فضایی سپری کنیم، بهتر است.
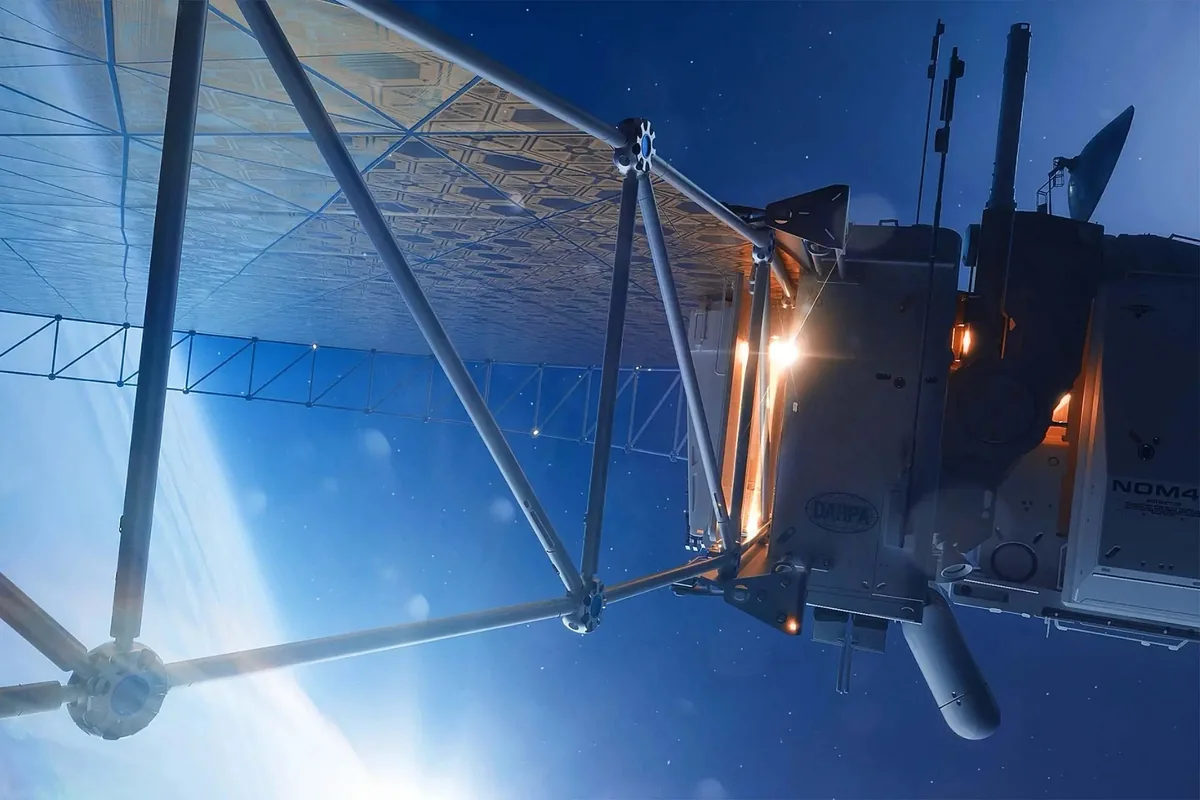
اکنون، پژوهشگران مؤسسه فناوری کالیفرنیا (کلتک) با پشتیبانی مالی آژانس پروژههای پژوهشی پیشرفته دفاعی آمریکا (دارپا)، رباتی طراحی کردهاند که میتواند راهکاری بالقوه برای ساختوساز در فضا ارائه دهد. این ربات بهتازگی توانست با اتصال قطعات مجزا در مدار زمین، خرپای یک آنتن را مونتاژ کند؛ دستاوردی که پژوهشگران آن را نخستین نمونه از ساخت مستقل یک سازه در فضا توصیف میکنند.
ربات جدید که بخش مهمی از پروژه «مونتاژ بازتابنده کششی مستقل در فضا» یا به اختصار ASTRA به شمار میرود، قرار بود یک آنتن بازتابنده به عرض ۱٫۴ متر بسازد. قطعات مورد نیاز برای انجام این کار، شامل لولههای کامپوزیتی، اتصالات آلومینیومی و یک لایه فیلم بازتابنده بود.
دستاورد اخیر گامی مهم بهسوی ساخت سازههای عظیم فضایی با ابعادی در حد چند کیلومتر محسوب میشود
محدودیت زمانی باعث شد وظیفه ربات به مونتاژ تنها یک بخش از سازه محدود شود. دو بخش از خرپا از پیش روی زمین مونتاژ شده بودند و به فضا فرستاده شدند؛ سپس ربات توانست بخش سوم را در مدار سرهم کند.
این دستاورد هنوز به ساخت یک بشقاب کامل مخابراتی که آماده برقراری ارتباط با زمین باشد منجر نشده است؛ اما اندرو دیتور، مدیر برنامه NOM4D در دارپا (مخفف تولید نوآورانه در مدار و ماه، مواد و طراحی بهینه از نظر جرم)، میگوید این آزمایش گامی مهم بهسوی ساخت سازههای عظیم فضایی با ابعادی در حد چند کیلومتر محسوب میشود. بااینحال، بهگفتهی دیتور: «امروزه امکان ساخت سازهای حتی نزدیک به این ابعاد وجود ندارد.»
چشمانداز گستردهتر برنامه NOM4D، انتقال مواد خام به مدار و ساخت سازههایی است که از ابتدا برای فعالیت در محیط فضا طراحی شدهاند. در چنین شرایطی، میتوان آنتنها، سامانههای اپتیکی و آرایههای خورشیدی را متناسب با محیط عملیاتیشان ساخت؛ بدون آنکه لازم باشد مانند سازههای آماده، فشار و محدودیتهای پرتاب موشکی را تحمل کنند.
دارپا این رویکرد را به اسباببازیهای ساختنی مانند تینکرتویز یا کینکس تشبیه میکند. تکرار یک فرایند نسبتاً ساده مونتاژ میتواند در نهایت به ساخت سازههایی بسیار بزرگتر از خود ماشینی منجر شود که آنها را سرهم میکند.
دیتور توضیح میدهد: «در محفظه مونتاژ خودکار، هر بخش قطعهبهقطعه ساخته میشود، یک توری بازتابنده به آن متصل میشود و پس از تکمیل، بخش مونتاژشده در جای خود باز میشود. در این فرایند خبری از رباتیک پیچیده یا الگوریتمهای پیشرفته نیست؛ بلکه مهندسی دقیق تیم کلتک، عملیات مختلف را به شکلی با یکدیگر ترکیب کرده است که امکان توسعه آن در مقیاسهای بزرگتر وجود دارد.»
بااینحال، درست مانند خود ربات، واژه «مستقل» در این پروژه تا حدی بیش از ظرفیت واقعیاش به کار رفته است. ربات عملیات مونتاژ را انجام میداد، اما گروه پشتیبانی زمینی همچنان نقش فعالی در هدایت آن داشت. از آنجایی که ارتباط با ربات تنها در چند بازه زمانی روزانه و هر بار به مدت ۱۵ دقیقه امکانپذیر بود، مهندسان تصاویر ارسالی را بررسی و با استفاده از یک نمونه مشابه در آزمایشگاه خود، مشکلات را برطرف میکردند. سپس دستورهای لازم را برای ربات میفرستادند.
ساختوساز فضایی با کمک رباتها سابقهای طولانی دارد. بازوی رباتیک کانادارم۲ در مونتاژ ایستگاه فضایی بینالمللی نقش مهمی ایفا کرد و با جابهجایی قطعات بزرگ، آنها را در موقعیت مناسب قرار داد تا فضانوردان بتوانند عملیات نصب را انجام دهند. بااینحال، در آن مأموریتها قطعات از پیش روی زمین ساخته شده بودند و بازوی رباتیک صرفاً به اتصال آنها کمک میکرد؛ نه اینکه از مجموعهای از قطعات کوچکتر، سازههای بزرگتر بسازد.
ساختوساز فضایی با کمک رباتها سابقهای طولانی دارد
ساخت قطعات پیچیده از ابتدا نیز پیشینه دارد. در سال ۲۰۱۴، یک چاپگر سهبعدی در ایستگاه فضایی بینالمللی توانست قطعهای محافظ برای یکی از قسمتهای خودش بسازد. چاپ قطعات جایگزین برای خود دستگاه، راهی ایدئال برای نشان دادن ظرفیت کارگاههای تولیدی مستقر در مدار بود.
پروژه آرکینات وان ناسا که با نام OSAM-2 نیز شناخته میشد، ایده ساختوساز در فضا را فراتر از محیط ایستگاه فضایی بینالمللی دنبال کرد. برنامه اولیه شامل ساخت تیرهای سازهای در مدار و سپس بازکردن یک آرایه خورشیدی بود؛ فرایندی که چاپ سهبعدی را با جابهجایی و مونتاژ رباتیک ترکیب میکرد. آزمایشهای زمینی و نمایشهای اولیه، نویدبخش ظرفیت این فناوری بودند؛ اما پروژه در سال ۲۰۲۳ متوقف شد.
اکنون پروژه آسترا نخستین نمونه آزمایششده در مدار را برای مونتاژ سازههای بزرگتر به صورت قطعهبهقطعه، ارائه کرده است. بالاخره هر پروژه ساختوسازی با ساخت یک بخش اول آغاز میشود؛ حتی وقتی نزدیکترین فروشگاه ابزار و مصالح، بهاندازه یک سیاره از محل پروژه فاصله دارد!