

در ماههای اخیر، عاملهای هوش مصنوعی که توانایی استدلال، برنامهریزی و استفاده از ابزارهای خارجی برای انجام وظایف چندمرحلهای را دارند، حوزههایی مانند برنامهنویسی، خرید اینترنتی، رزرو رستوران و حتی حملات سایبری را متحول کردهاند. اکنون به نظر میرسد رباتیک نیز در آستانه چنین تحولی قرار دارد. کن گلدبرگ، رباتیکدان و استاد مهندسی دانشگاه کالیفرنیا
در ماههای اخیر، عاملهای هوش مصنوعی که توانایی استدلال، برنامهریزی و استفاده از ابزارهای خارجی برای انجام وظایف چندمرحلهای را دارند، حوزههایی مانند برنامهنویسی، خرید اینترنتی، رزرو رستوران و حتی حملات سایبری را متحول کردهاند. اکنون به نظر میرسد رباتیک نیز در آستانه چنین تحولی قرار دارد.
کن گلدبرگ، رباتیکدان و استاد مهندسی دانشگاه کالیفرنیا در برکلی، میگوید مدلهای جدید این امکان را فراهم کردهاند تا گروهی از عاملهای هوش مصنوعی برنامههای کنترل ربات را توسعه دهند، آنها را در محیطهای شبیهسازیشده آزمایش کنند و در صورت بروز مشکل، کدها را اصلاح کنند.
گلدبرگ، اسپنسر هوانگ، مدیر مهندسی رباتیک در انویدیا و گروهی از پژوهشگران، این رویکرد تازه را رباتیک عاملمحور نامیدهاند. به گفته آنها، این فناوری میتواند دو مانع اساسی صنعت رباتیک را برطرف کند: نیاز به حجم عظیمی از داده برای آموزش رباتها و تلاش مهندسی گسترده برای برنامهنویسی آنها؛ موانعی که رفعشان به منابع فیزیکی و فنی قابلتوجهی نیاز دارد.
گلدبرگ درباره این تحول گفت:
رباتیک عاملمحور تغییری اساسی در شیوه کنترل رباتها ایجاد میکند. بهجای جمعآوری حجم عظیمی از دادهها و تنظیم دستی تکتک رفتارها، گروههایی از عاملهای هوش مصنوعی میتوانند برنامههای رباتیک را بهسرعت تولید، آزمایش و اصلاح کنند. در این فرایند، مهندسان انسانی نیز امکان بررسی نحوه عملکرد برنامهها، تنظیم دقیق آنها و تأیید صحتشان را خواهند داشت.
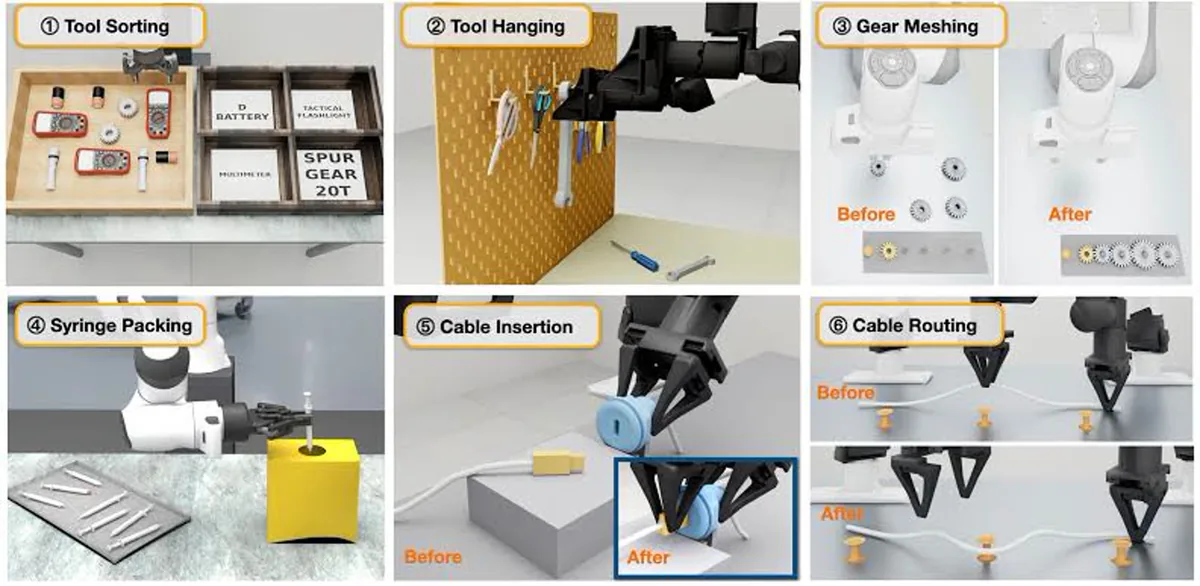
گلدبرگ که اخیراً به عضویت آکادمی ملی مهندسی آمریکا درآمده، قرار است این رویکرد جدید و نتایج چندین ماه آزمایش را در کنفرانس یادگیری ربات ارائه کند. او و همکارانش همچنین کد منبعباز این فناوری را برای استفاده و آزمایش سایر پژوهشگران منتشر میکنند. این مجموعه بر پایه چارچوب شبیهسازی متنباز آیزاک انویدیا توسعه یافته و در کنار آن، یک معیار استاندارد صنعتی برای ارزیابی عملکرد رباتها در وظایف مختلف صنعتی ارائه شده است.
گلدبرگ و هوانگ تأکید دارند که هدف اصلی، افزایش سرعت برنامهنویسی رباتها و سازگارتر کردن آنها با شرایط مختلف، بدون از بین بردن ساختارهای ضروری برای عملکرد قابلاعتماد در محیطهای صنعتی است.
هوانگ درباره همکاری انویدیا با دانشگاه برکلی گفت:
رباتها با سرعت زیادی در حال پیشرفت هستند، اما توسعه آنها برای فعالیت در محیطهای واقعی همچنان فرایندی کند، وابسته به دادههای فراوان و دشوار از نظر گسترش در مقیاس بزرگ به شمار میرود. انویدیا با همکاری دانشگاه کالیفرنیا در برکلی، به پیشبرد رویکردی تازه کمک میکند که هوش مصنوعی عاملمحور، شبیهسازی و معیارهای متنباز مبتنی بر وظایف صنعتی را با یکدیگر ترکیب میکند تا توسعهدهندگان بتوانند رفتار رباتها را پیش از استقرار، سریعتر آزمایش و اصلاح کنند.
راهکاری برای عبور از کمبود داده در رباتیک
مهندسان بهطور سنتی برای کنترل رباتها از دو روش اصلی استفاده میکنند. در روش نخست که رباتیک مبتنی بر مدل نام دارد، برنامهنویسان مستقیماً نرمافزارهایی طراحی میکنند که نحوه تشخیص اشیا، برنامهریزی حرکات و کنترل عملکرد ربات را مشخص میکنند.
روش دوم، رباتیک بدون مدل نامیده میشود. در این شیوه، رباتها با مشاهده نمونههای عملی و تقلید از رفتارها، مهارتهای مختلف را یاد میگیرند. روش نخست به حجم زیادی از کار مهندسی نیاز دارد، در حالی که روش دوم مستلزم جمعآوری دادههای بسیار زیاد و صرف زمان طولانی برای آموزش است.
مشکل اصلی اینجاست که راه سادهای برای جمعآوری چنین حجم عظیمی از اطلاعات موردنیاز رباتها وجود ندارد. گلدبرگ سال گذشته برای نشان دادن ابعاد این مشکل و اصلاح انتظارات عمومی درباره سرعت پیشرفت رباتیک، از شکافی ۱۰۰ هزار ساله در دادهها سخن گفت. به اعتقاد او، این کمبود باعث میشود رباتها نتوانند مهارتهای دنیای واقعی را با سرعتی مشابه پیشرفت عاملهای هوش مصنوعی در یادگیری زبان طی سالهای اخیر کسب کنند.
عاملهای هوش مصنوعی برای یادگیری زبان به حجم فوقالعاده زیادی از متنها و تصاویر موجود در اینترنت دسترسی داشتهاند؛ مجموعه دادهای عظیم که نمونه مشابهی از آن در حوزه رباتیک وجود ندارد.
گلدبرگ درباره دشواری این مسیر گفت:
از حجم سرسامآور دادههایی که برای آموزش رباتها باید جمعآوری میکردیم، ناامید شده بودم. رباتیک عاملمحور حلقه مفقوده میان روشهای مبتنی بر مدل و بدون مدل را فراهم میکند. این رویکرد راهی تازه پیش پای ما میگذارد که به جمعآوری دادههای اضافی نیاز ندارد.
توسعه و اصلاح مهارتهای رباتها در محیط شبیهسازی
اوایل امسال، گلدبرگ و گروهش آزمایش رویکرد تازهای را برای سازماندهی کدهای رباتیک آغاز کردند. آنها با استفاده از چارچوبی به نام گراف بهعنوان سیاست، وظایف رباتها را به مهارتهای مستقل تقسیم کردند.
این مهارتها میتوانند شامل پیدا کردن یک شیء، برنامهریزی برای گرفتن آن و حرکت دادن گیره ربات بدون برخورد با موانع باشند. گلدبرگ این ساختار را به قطعات ساختمانی جداگانه تشبیه میکند که در کنار هم، سامانهای بزرگتر و پیچیدهتر میسازند.
در مرحله بعد، عاملهای هوش مصنوعی این مهارتها را تولید و به یکدیگر متصل میکنند تا برنامهای کامل برای کنترل ربات شکل بگیرد. سپس با استفاده از کتابخانههای شبیهسازی آیزاک انویدیا، برنامه را بهصورت خودکار در شرایط مختلف تمرین میکنند، نقاط شکست را شناسایی میکنند و پیش از اجرای واقعی، عملکرد آن را بهبود میبخشند.
گلدبرگ میگوید انتشار اخیر مدل آسترا از سوی OpenAI، چشمانداز این فرایند را امیدوارکنندهتر کرده است. دو دانشجوی پسادکتری او، اریک کاییوان چن و شوانگیو شی، دسترسی مدل آسترا به رابط شبیهسازی خود را فراهم کردند و ویدئویی کوتاه از یک ربات واقعی در اختیار آن گذاشتند.
وظیفه این ربات پاک کردن جوهر از روی یک میله فلزی با استفاده از اسفنج بود. ابزار هوش مصنوعی در کمتر از یک ساعت توانست یک شبیهسازی فیزیکی بسازد و آن را بهگونهای تنظیم کند که ویدئوی اصلی را با دقت بازسازی کند. این شبیهسازی حتی تغییر شکل اسفنج هنگام تماس با سطح فلزی را نیز به شکلی بسیار واقعگرایانه نشان میداد.
پژوهشگران سپس شبیهسازی تولیدشده را به همراه چارچوب گراف بهعنوان سیاست در اختیار هوش مصنوعی قرار دادند. سامانه توانست برنامهای برای کنترل ربات تولید کند و بارها آن را در محیط مجازی آزمایش و اصلاح کند. هنگامی که پژوهشگران کد نهایی را روی یک ربات واقعی اجرا کردند، برنامه بهدرستی کار کرد.
گلدبرگ توضیح داد که در یکی از آزمایشها، ربات به دلیل ناتوانی در تخمین دقیق جرم میله فلزی، آن را واژگون کرد. این اشتباه اطلاعات تازهای برای بررسی در اختیار عامل هوش مصنوعی قرار داد و یکی از مزیتهای مهم رباتیک عاملمحور را آشکار کرد.
هوش مصنوعی توانست ویدئوی اجرای ناموفق را بررسی کند، شبیهسازی خود را بهبود دهد، برنامه کنترل ربات را تغییر دهد و راهکار تازهای را دوباره در محیط مجازی بیازماید.
گلدبرگ درباره مشاهده این اتفاق گفت:
در همین لحظه بود که موهای بدنم از هیجان سیخ شد.
افزایش بهرهوری انبارها؛ اما رباتهای خانگی هنوز فاصله دارند
شرکت امبی رباتیکس مستقر در برکلی که در زمینه لجستیک و پردازش سفارشهای انبار فعالیت میکند، اوایل امسال از روشهای جدید برای تحلیل دادههای مرتبسازی بستهها و آزمایش بهروزرسانی رفتار رباتها بهره گرفت.
نتایج آزمایشها نشان داد ظرفیت مرتبسازی سالانه هر ربات بیش از ۱۵ هزار بسته افزایش یافته است. این تغییر اکنون در ۳۰ درصد از ناوگان رباتهای این شرکت در آمریکا به کار گرفته شده است.
جف مالر، یکی از بنیانگذاران و مدیر ارشد فناوری امبی رباتیکس، درباره این دستاورد گفت:
رباتهای صنعتی مجهز به هوش مصنوعی باید بهطور مداوم قابلیت اطمینان و عملکرد خود را بهبود دهند. رباتیک عاملمحور توانست دادههای حاصل از فعالیت واقعی را به بهروزرسانیهای رفتاری رباتها تبدیل کند و ظرفیت پردازش را در سراسر ناوگان ما در آمریکا افزایش دهد، در حالی که کنترل فرایند همچنان در اختیار مهندسان باقی ماند.
گلدبرگ معتقد است این فناوری هماکنون نیز در محیطهای صنعتی که وظایف تکراری و در مقیاس گسترده انجام میشوند، نتایج امیدوارکنندهای به همراه دارد.
او تأکید میکند که نباید انتظار داشته باشیم رباتهای خانگی در آینده نزدیک لباسها را تا کنند؛ اما توانایی رباتها برای بهبود مستقل بخشهای مهم یک وظیفه، پیشرفتی بزرگ در صنعت رباتیک به شمار میرود.
این دوره برای گلدبرگ و دانشجویانش نیز هیجانانگیز به نظر میرسد. او میگوید در طول ۴۰ سال فعالیت حرفهای خود در حوزه رباتیک، تنها دو رویداد دیگر را به یاد دارد که احساساتی مشابه در او ایجاد کردهاند: انتشار عمومی شبکه جهانی وب در سال ۱۹۹۳ و معرفی ChatGPT در سال ۲۰۲۲.
گلدبرگ در جمعبندی دیدگاه خود درباره آینده این فناوری گفت:
رباتیک عاملمحور، نظریه کلاسیک کنترل و فیزیک را با برنامهنویسی عاملمحوری که بهسرعت در حال تحول است، ترکیب میکند. این روش برای کاربردهای واقعی مهندسی، سریع و عملی خواهد بود. از نظر من، با تغییری واقعی در الگوی حاکم بر این حوزه روبهرو هستیم.