

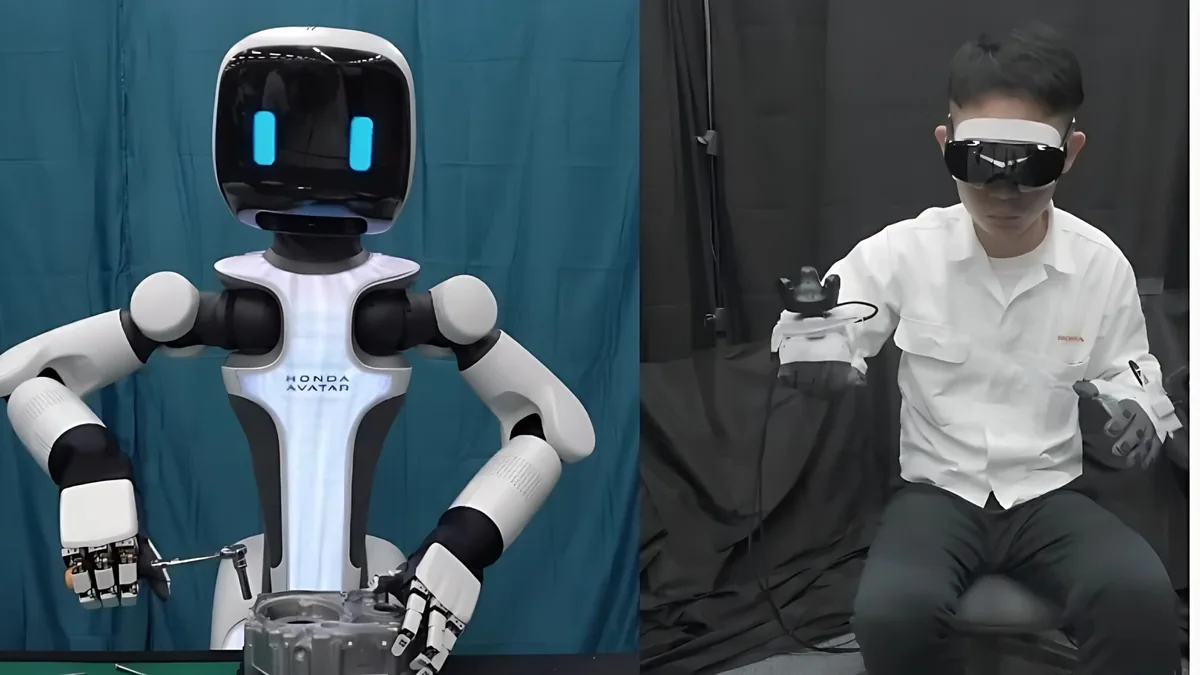
هوندا از یک دست رباتیک رونمایی کرده که برای انجام کارهایی با نیاز به دقت و قدرت مشابه دست انسان طراحی شده است. این فناوری در نمایشگاه CEATEC 2026 ژاپن به نمایش درآمد و میتواند به افراد اجازه دهد فعالیتهای فیزیکی را از راه دور انجام دهند. ربات آواتار هوندا از یک دست چندانگشتی و
هوندا از یک دست رباتیک رونمایی کرده که برای انجام کارهایی با نیاز به دقت و قدرت مشابه دست انسان طراحی شده است. این فناوری در نمایشگاه CEATEC 2026 ژاپن به نمایش درآمد و میتواند به افراد اجازه دهد فعالیتهای فیزیکی را از راه دور انجام دهند.
ربات آواتار هوندا از یک دست چندانگشتی و سامانهای کمکی تشکیل شده که کنترل حرکات آن را برای کاربر آسانتر میکند. هوندا کاربردهای مختلفی برای این فناوری در نظر گرفته است؛ از تعمیر و نگهداری تجهیزات و پشتیبانی پزشکی گرفته تا امدادرسانی در حوادث و عملیات فضایی.
این نمایش بار دیگر یکی از چالشهای قدیمی رباتیک را برجسته میکند. ماشینها روزبهروز در حرکت و پیمایش محیطهای پیچیده توانمندتر میشوند، اما دستکاری دقیق و قابلاعتماد اشیای روزمره همچنان یکی از دشوارترین مسائل این حوزه به شمار میرود.
دستی رباتیک برای انجام کارهای دقیق
دست رباتیک انسانمقیاس هوندا به ۱۶ مفصل محرک مجهز شده که هرکدام میتوانند بهصورت پیوسته با سرعت حداکثر ۱۸۰ درجه در ثانیه حرکت کنند. این قابلیت به دست اجازه میدهد ضمن انجام عملیات ظریف، قدرت لازم برای فعالیتهای فیزیکی سنگینتر را نیز حفظ کند.
هر نوک انگشت میتواند بهطور مداوم نیرویی معادل ۵۰ نیوتن وارد کند. حسگرهای نیرو با قابلیت اندازهگیری در شش محور نیز نیروها و گشتاورهای واردشده به نوک انگشتان را ثبت میکنند تا سامانه بتواند تعامل فیزیکی با اشیا را بهتر تشخیص دهد.
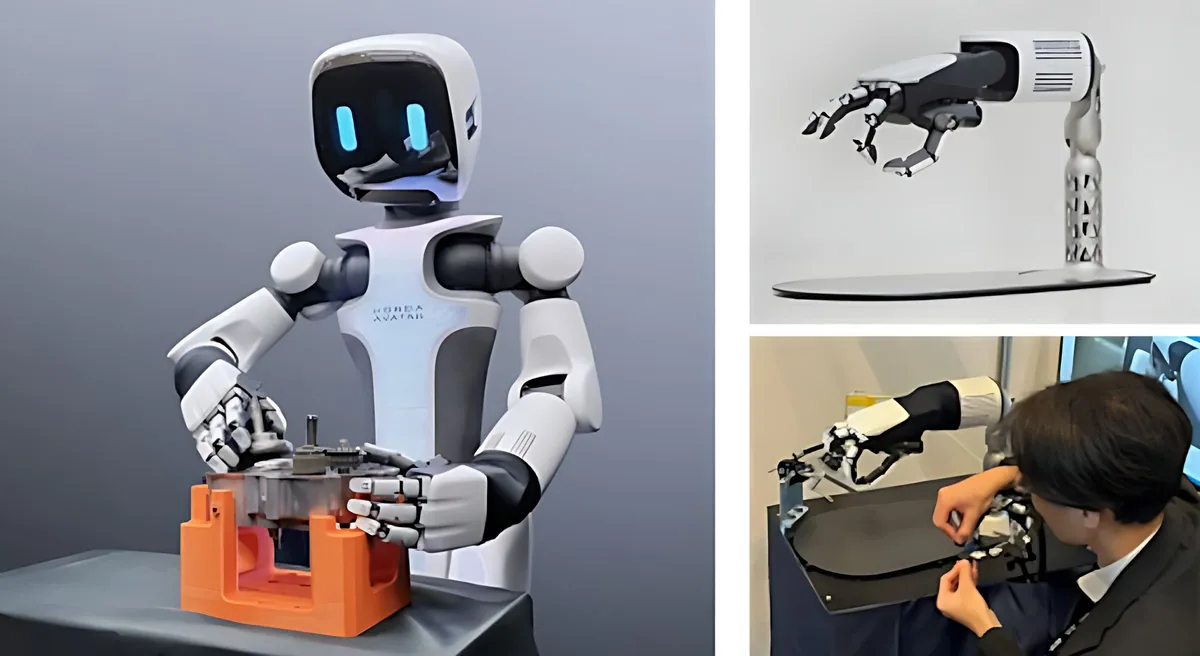
این دست علاوه بر قابلیتهای یادشده، به ۲۸۸ کانال حسگر لمسی مجهز شده که در انگشتان و کف دست توزیع شدهاند. این حسگرها اطلاعات دقیقی درباره تماس با سطوح و اشیا فراهم میکنند و به اپراتور اجازه میدهند کنترل بیشتری بر نحوه گرفتن و جابهجایی اجسام داشته باشد.
هوندا این سازوکار را در بیش از ۴۵۰ هزار چرخه آزمون دوام آزمایش کرده است. از جمله این آزمایشها میتوان به ۲۴ هزار چرخه بلند کردن وزنهای با وزن حدود ۵ کیلوگرم اشاره کرد.
چالش مهندسی این فناوری تنها به ساخت دستی با قدرت گرفتن مناسب محدود نمیشود. یک دست رباتیک کاربردی باید بتواند در حرکات تکراری کنترل خود را حفظ کند، در برابر فشارهای فیزیکی مقاومت داشته باشد و اشیایی با شکلها و میزان مقاومت متفاوت را بهدرستی جابهجا کند.
به گفته هوندا، این دست قابلیت انجام فعالیتهایی از نخ کردن سوزن تا سفت کردن پیچها را دارد. همچنین میتواند با قیچی کار کند و اجسام سنگینتر را بلند کند؛ ویژگیهایی که دامنه کاربردهای احتمالی آن را گسترش میدهند.
انجام فعالیتهای فیزیکی از راه دور
هدف هوندا از توسعه مفهوم آواتار، فراهم کردن امکان تعامل انسان با محیطهای فیزیکی از مکانهای دوردست است. با استفاده از این سامانه، اپراتور میتواند تجهیزات را از طریق دست رباتیک کنترل کند، بدون آنکه لازم باشد شخصاً در محل انجام کار حضور داشته باشد.
این رویکرد برای شرایطی مفید خواهد بود که متخصصان باید به تأسیسات دورافتاده دسترسی پیدا کنند یا در موقعیتهای اضطراری به کمک دیگران بشتابند. برای مثال، یک متخصص پزشکی میتواند بدون سفر به محل حادثه، از راه دور در ارائه خدمات و پشتیبانی پزشکی مشارکت داشته باشد.
تعمیر و نگهداری تجهیزات صنعتی نیز یکی دیگر از کاربردهای احتمالی این فناوری به شمار میرود. تکنسینها میتوانند ابزارها را در نقاطی که دسترسی به آنها دشوار است، از راه دور به کار بگیرند و نیاز به اعزام کارکنان به محیطهای خطرناک را کاهش دهند.
عملیات امداد و نجات و اکتشافات فضایی نیز با چالشهای مشابهی روبهرو هستند. دستهای رباتیک میتوانند به اپراتورها اجازه دهند اشیا را در مکانهایی جابهجا کنند که حضور انسان در آنها با خطرهای جدی یا محدودیتهای عملی همراه است.
چشمانداز گستردهتر هوندا بر افزایش آزادی افراد در انتخاب محل کار تمرکز دارد. فناوری آواتار این شرکت با هدف فراهم کردن امکان انجام فعالیتهای فیزیکی بدون محدودیتهای ناشی از سفر و فاصله جغرافیایی توسعه یافته است.
چالش دستکاری اشیا در رباتیک
رباتهای انساننما در زمینه حرکت و جابهجایی پیشرفت چشمگیری داشتهاند. ماشینهای امروزی میتوانند راه بروند، بدوند و حرکات پیچیدهتری انجام دهند، اما دستیابی به این تواناییها لزوماً به معنای امکان انجام مؤثر کارهای واقعی نیست.
دستکاری اشیا به مجموعه متفاوتی از قابلیتها نیاز دارد. رباتها باید نیروی تماس را کنترل کنند، میزان فشار دست خود را متناسب با شرایط تغییر دهند و به اشیای پیشبینیناپذیر واکنش نشان دهند.
ترکیب مفاصل محرک، حسگرهای لمسی و سامانه اندازهگیری نیرو در فناوری هوندا، بخشی از این نیازها را پوشش میدهد. با این حال، میزان کارایی واقعی این ربات به توانایی آن در انجام مداوم و قابلاعتماد وظایف در محیطهای واقعی، خارج از شرایط کنترلشده نمایشها، بستگی خواهد داشت.