

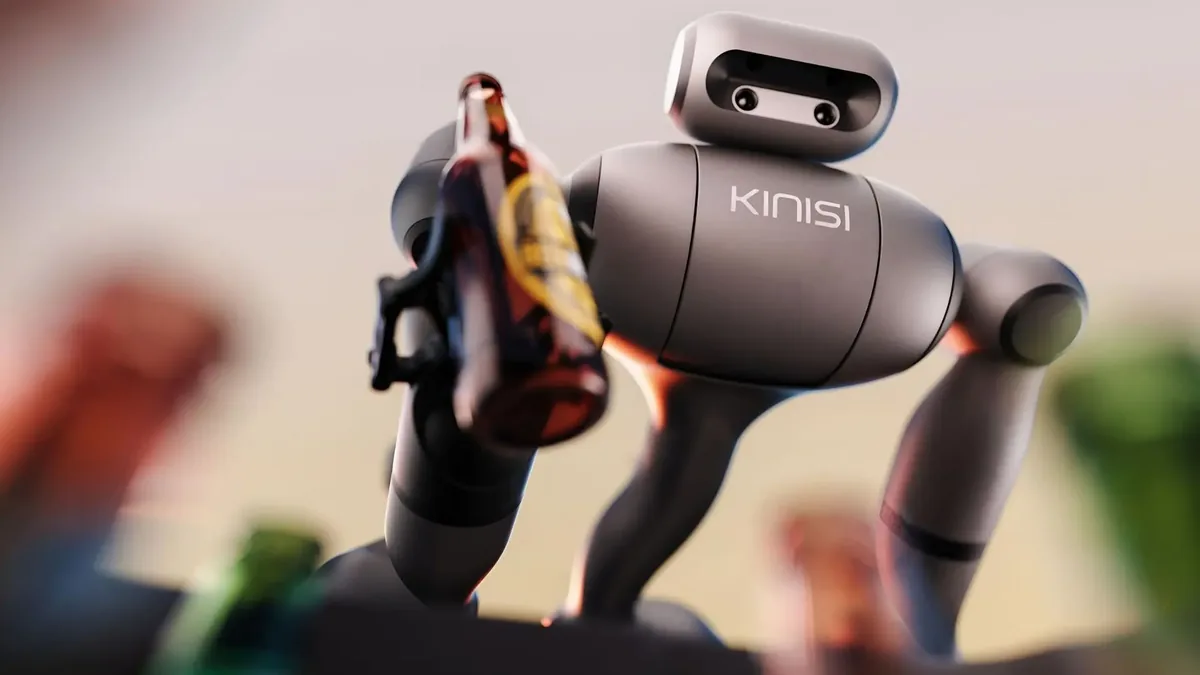
شرکت بیر رباتیکس (Bear Robotics) اعلام کرد با استفاده از نرمافزارهای انویدیا روی ربات انساننمای KR1، زمان اجرای یک مدل پایه رباتیک را حدود ۸ برابر کاهش داده و از ۵۰۰ میلیثانیه به ۶۰ میلیثانیه رسانده است. این پیشرفت با کمک پلتفرم جدید یادگیری ربات KINO-2 حاصل شده؛ فناوریای که برای تبدیل نمایشهای عملی انسان
شرکت بیر رباتیکس (Bear Robotics) اعلام کرد با استفاده از نرمافزارهای انویدیا روی ربات انساننمای KR1، زمان اجرای یک مدل پایه رباتیک را حدود ۸ برابر کاهش داده و از ۵۰۰ میلیثانیه به ۶۰ میلیثانیه رسانده است.
این پیشرفت با کمک پلتفرم جدید یادگیری ربات KINO-2 حاصل شده؛ فناوریای که برای تبدیل نمایشهای عملی انسان به وظایف قابل اجرای ربات KR1 طراحی شده است. بیر رباتیکس همچنین از بهبود ۴.۲ برابری در مدل اختصاصی خود خبر داد که زمان پردازش آن را از ۷۲.۳ به ۱۷.۲ میلیثانیه کاهش میدهد.
این ارقام بر اساس اندازهگیریهای داخلی بیر رباتیکس به دست آمدهاند و به زمان استنتاج مدل، یعنی فرایند تولید خروجی از یک مدل آموزشدیده، اشاره دارند. این نتایج به معنای حرکت ۸ برابر سریعتر ربات یا انجام وظایف فیزیکی در یکهشتم زمان قبلی نیستند.
بیر رباتیکس که در زمینه توسعه رباتهای تجاری فعالیت دارد، فناوری KINO-2 را در رویداد NVIDIA GTC برلین معرفی کرد. این شرکت میگوید بیش از ۱۶ هزار ربات را در بیشتر از ۵ هزار محل متعلق به مشتریان مستقر کرده است؛ هرچند بخش عمده این دستگاهها رباتهای خدماتی هستند، نه رباتهای انساننما.
کاهش تأخیر در واکنش رباتها
پلتفرم KINO-2 بهگونهای طراحی شده که ربات KR1 بتواند مهارتهای کار با اشیا را از طریق مشاهده نمایشهای عملی یاد بگیرد و برای آموزش هر حرکت، نیازی به برنامهنویسی جداگانه توسط مهندسان نداشته باشد.
بیر رباتیکس ابتدا نمونههای اجرای یک وظیفه را جمعآوری میکند، سپس از آنها برای آموزش و بهبود مدلها بهره میگیرد و در ادامه، رفتار حاصل را روی KR1 ارزیابی میکند. پس از این مرحله، قابلیتهای یادگرفتهشده پیش از استفاده در عملیات مشتریان مورد آزمایش قرار میگیرند.
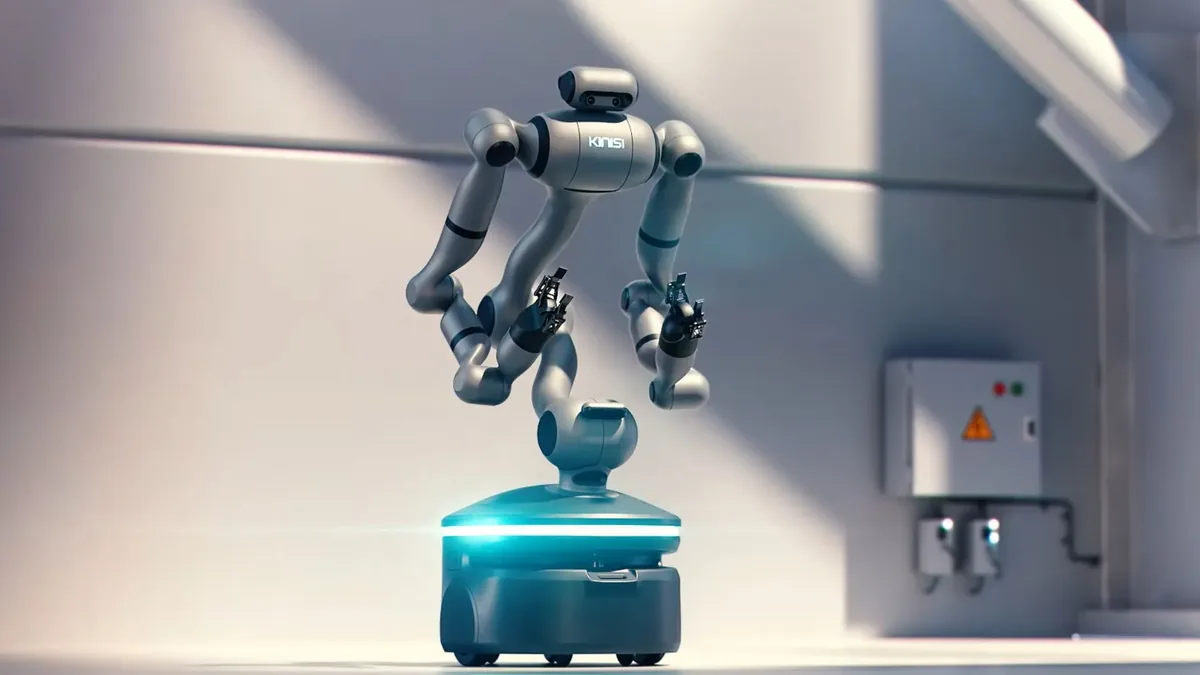
این پلتفرم از مدلهای توسعهیافته داخلی بیر رباتیکس و همچنین مدلهای پایه خارجی پشتیبانی میکند. چنین مدلهایی با یادگیری الگوهای موجود در دادههای آموزشی، توانایی انجام وظایف مختلف را در مواجهه با اشیا و محیطهای گوناگون به دست میآورند.
برای اجرای این نرمافزار روی KR1، بیر رباتیکس سیستمعامل NVIDIA Isaac OS را در سامانه ادراک ربات ادغام کرده است؛ بخشی که اطلاعات مربوط به محیط اطراف را پردازش میکند. این مجموعه از سختافزار NVIDIA Jetson AGX Thor بهره میبرد و کیت توسعه نرمافزاری NVIDIA Holoscan SDK 5.0 را نیز در بر میگیرد.
این شرکت همچنین با استفاده از NVIDIA TensorRT و روش کوانتیزهسازی مدل، تأخیر استنتاج را کاهش داده است. کوانتیزهسازی با نمایش مقادیر عددی مدل در دقت پایینتر، نیاز محاسباتی آن را کمتر میکند.
طبق اعلام بیر رباتیکس، این تغییرات زمان استنتاج مدل NVIDIA Isaac GR00T را از مقدار اولیه و بهینهنشده ۵۰۰ میلیثانیه به حدود ۶۰ میلیثانیه رساندهاند. مدل اختصاصی شرکت نیز بهبود مشابهی را تجربه کرده و زمان پردازش آن از ۷۲.۳ به ۱۷.۲ میلیثانیه کاهش یافته است.
کاهش زمان استنتاج میتواند به رباتها کمک کند اشیا را سریعتر تشخیص دهند و برای نحوه جابهجایی آنها تصمیم بگیرند. بااینحال، اطلاعیه منتشرشده شامل دادههای مقایسهای درباره مدتزمان کامل انجام وظایف، دقت دستکاری اشیا یا قابلیت اطمینان بلندمدت ربات نیست.
از یادگیری با نمایش عملی تا تحویل کالا
بیر رباتیکس در رویداد NVIDIA GTC برلین، ربات KR1 را در حال اجرای یک فرایند انبارداری به نمایش گذاشته که جابهجایی اشیا و انتقال محمولهها را با یکدیگر ترکیب میکند.
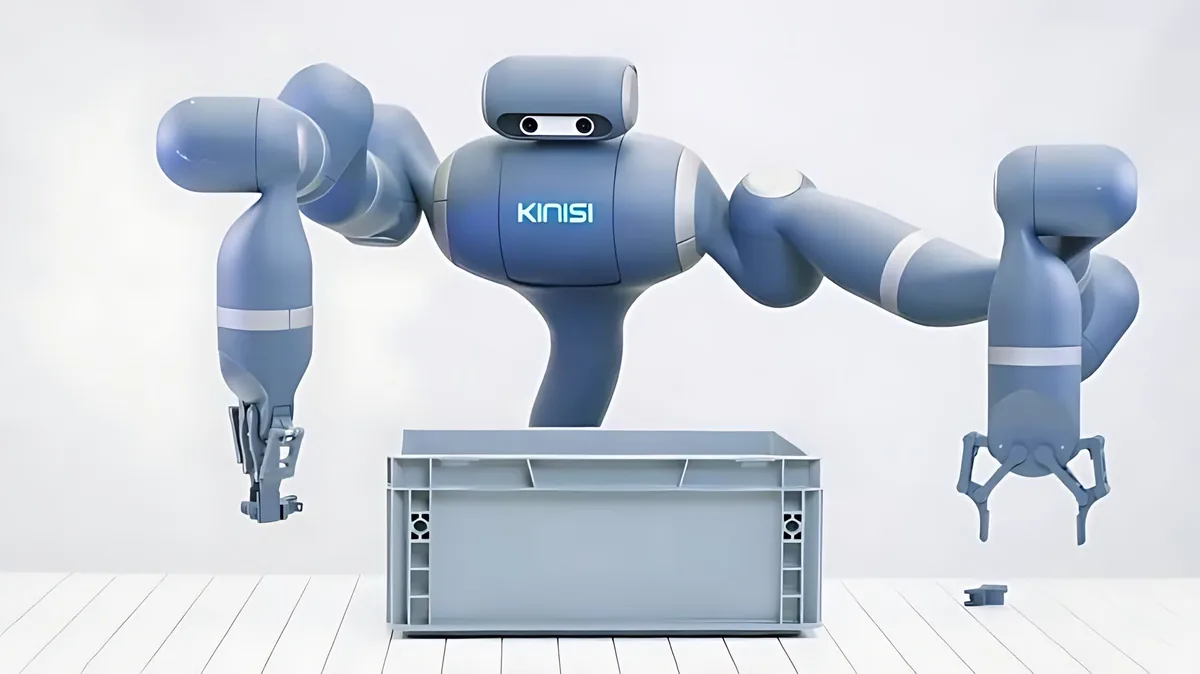
در این نمایش، ربات سفارشی را از سامانه مدیریت انبار دریافت میکند، بطریها را برمیدارد و داخل یک جعبه قرار میدهد، سپس جعبه را به محل تحویل منتقل میکند و در پایان با جعبهای خالی بازمیگردد.
این فرایند نمایشی، مهارتهای دستکاری اشیا را که KR1 از طریق KINO-2 آموخته، با نرمافزارهای موجود بیر رباتیکس برای مسیریابی، کنترل و مدیریت گردش کار ترکیب میکند.
برن پیرس، مدیر ارشد رباتیک بیر رباتیکس، گفت:
افرادی که یک کار را انجام میدهند، از قبل محصولات، تجهیزات و ترتیب مراحل کار را میشناسند. با ثبت نمایشهای عملی آنها میتوانیم این دانش را به دست آوریم و به ربات آموزش دهیم.
بیر رباتیکس اعلام کرده که برای توسعه قابلیتهای دستکاری اشیا، طرحهای آزمایشی دیگری را نیز با مشتریان دنبال میکند که از جمله آنها میتوان به مدیریت کالاهای مرجوعی در فروشگاههای مواد غذایی و جابهجایی جعبهها در انبارها اشاره کرد.
این شرکت قصد دارد رباتهای متحرک تخصصی برای حمل کالا را در کنار رباتهای انساننمای KR1 به کار بگیرد تا این رباتها وظایف مربوط به برداشتن و جابهجایی اشیا را انجام دهند. قرار است هر دو گروه از طریق سامانههای مشترک مدیریت ناوگان و گردش کار فعالیت کنند.
نمایش ارائهشده در رویداد GTC نشان میدهد این قابلیتها چگونه میتوانند در یک فرایند مشخص انبارداری با یکدیگر همکاری کنند. بااینحال، بیر رباتیکس هنوز نتایجی منتشر نکرده که میزان اطمینانپذیری KR1 در اجرای فرایندهای گستردهتر مشتریان، بدون دخالت انسان، را مشخص کند.